Lekapan kimpalan robotik ialah peranti pegangan kerja kejuruteraan ketepatan yang mengapit, mencari dan menyokong komponen logam dalam kedudukan yang tepat supaya sistem kimpalan robot boleh menyimpan kimpalan yang konsisten dan boleh berulang. Tanpa lekapan yang tepat, robot kimpalan yang paling canggih pun akan menghasilkan manik di luar sasaran, kegagalan dimensi dan sekerap yang mahal. Panduan ini menerangkan cara lekapan ini berfungsi, jenis yang wujud dan cara memilih yang sesuai untuk persekitaran pengeluaran anda.
Apakah Lekapan Kimpalan Robotik?
Lekapan kimpalan robotik ialah antara muka mekanikal antara bahan kerja mentah dan laluan kimpalan yang diprogramkan oleh robot. Lekapan memegang satu atau lebih bahagian pada lokasi yang ditentukan dan boleh diulang supaya setiap kitaran, obor robot tiba pada titik yang sama dalam ruang tiga dimensi.
Lekapan melaksanakan tiga kerja asas: mengesan (meletakkan bahagian pada datum yang diketahui), pengapit (menghalang pergerakan semasa arka kimpalan), dan menyokong (menentang herotan kimpalan dan ubah bentuk haba). Kegagalan dalam mana-mana satu daripada tiga fungsi ini diterjemahkan terus kepada kecacatan kimpalan.
Dalam pembuatan automotif, aeroangkasa, dan peralatan berat volum tinggi, lekapan kimpalan robotik direka bentuk dengan toleransi seketat tambah atau tolak 0.1 mm. Bahagian tersalah letak walaupun 0.5 mm boleh menolak manik kimpalan dari garis tengah sambungan, menghasilkan peleburan yang tidak lengkap dan kelemahan struktur.
Mengapa Lekapan Kimpalan Robotik Sangat Penting?
Lekapan kimpalan robotik ialah pembolehubah tunggal terbesar yang mempengaruhi ketekalan kimpalan dalam sel automatik — lebih berkesan daripada jenama robot, jenis wayar atau pemilihan gas pelindung.
Pertimbangkan nombornya: robot kimpalan enam paksi biasa boleh mengulangi laluan yang diprogramkan ke dalam tambah atau tolak 0.05 mm. Walau bagaimanapun, jika lekapan memperkenalkan variasi kedudukan bahagian-ke-bahagian tambah atau tolak 1.0 mm, kelebihan kebolehulangan robot akan sia-sia sepenuhnya. Kajian dalam pengeluaran automotif body-in-white secara konsisten menunjukkan bahawa lebih daripada 70% kecacatan kimpalan robotik berpunca daripada masalah lekapan , bukan daripada pengaturcaraan robot atau kualiti boleh guna.
- Masa kitaran: Lekapan yang direka dengan baik memuat dan memunggah dengan cepat, meminimumkan masa melahu robot dan meningkatkan keberkesanan peralatan keseluruhan (OEE).
- Hasil lulus pertama: Lokasi bahagian yang konsisten bermakna lebih sedikit gelung kerja semula. Tumbuhan yang melabur dalam lekapan ketepatan tinggi secara rutin melaporkan hasil lulus pertama melebihi 98%.
- Keselamatan operator: Lekapan yang direka dengan betul memastikan tangan pengendali dari zon kimpalan dengan menggunakan pengapit perkakas yang diaktifkan dari jarak jauh atau secara pneumatik.
- Kebolehkesanan: Lekapan moden boleh menyepadukan cip RFID atau pembaca kod bar untuk mencatat nombor bahagian mana yang dikimpal, menyokong rekod kualiti ISO 9001 dan IATF 16949.
Bagaimanakah Lekapan Kimpalan Robotik Berfungsi?
Lekapan kimpalan robotik berfungsi dengan mewujudkan rujukan koordinat tetap — dipanggil datum — dan kemudian mengapit bahan kerja pada datum tersebut sebelum robot memulakan program kimpalannya.
Langkah 1: Memuatkan Bahagian dan Mencari
Pengendali atau sistem pengendalian bahan automatik meletakkan bahagian tersebut terhadap pin pengesan, blok sarang atau blok V yang menentukan kedudukan X, Y dan Znya. Pencari yang direka bentuk dengan betul mengekang kesemua enam darjah kebebasan: tiga translasi dan tiga putaran.
Langkah 2: Pengapit
Setelah duduk, pengapit pneumatik atau hidraulik terlibat untuk memegang bahagian itu dengan kuat pada kedudukan yang terletak. Pengapit pneumatik yang beroperasi pada 80–100 psi boleh menggunakan 500 hingga 2,000 Newton daya pengapit dalam masa kurang dari 0.5 saat. Reka bentuk pengapit tidak boleh menghalang laluan pendekatan obor robot atau sampul gas pelindung di sekeliling kolam kimpalan.
Langkah 3: Perlaksanaan Kimpalan
Dengan bahagian yang selamat, robot melaksanakan program kimpalan yang disimpannya. Kerana bahagian itu berada dalam kedudukan yang sama setiap kitaran, robot tidak perlu mencari sambungan — ia hanya mengikut laluan yang diajar. Ini kadangkala dipanggil kimpalan laluan tetap dan merupakan mod kimpalan robot terpantas dan paling menjimatkan.
Langkah 4: Memunggah dan Tetapkan Semula
Selepas kitaran kimpalan selesai, pengapit dilepaskan, dan pemasangan siap dikeluarkan. Lekapan ditetapkan semula untuk bahagian seterusnya. Pada talian berkelajuan tinggi, keseluruhan kitaran pemunggahan-kimpalan-pemuatan ini selesai dalam 30 hingga 90 saat.
Apakah Jenis Lekapan Kimpalan Robotik Yang Tersedia?
Terdapat lima kategori utama lekapan kimpalan robotik, setiap satu dioptimumkan untuk gabungan geometri bahagian, volum pengeluaran dan belanjawan yang berbeza.
1. Lekapan Alat Keras Khusus
Dibina dengan tujuan untuk nombor bahagian tunggal, lekapan khusus dimesin daripada plat keluli atau aluminium dengan lubang pengesanan boring ketepatan dan pengapit pneumatik bersepadu. Ia memberikan ketepatan tertinggi (tambah atau tolak 0.1 mm boleh dicapai) dan masa kitaran terpantas. Pertukaran adalah kos pendahuluan yang tinggi - lekapan khusus yang kompleks boleh berkisar antara $15,000 hingga $80,000 - dan sifar fleksibiliti untuk bahagian lain.
2. Lekapan Kimpalan Modular
Sistem modular menggunakan plat asas corak grid (biasanya pada pic 50 mm atau 100 mm) dengan blok komponen piawai — hentian, penyokong, pengapit dan plat sudut — yang melekap ke dalam grid. Lekapan ini boleh dikonfigurasikan semula untuk bahagian yang berbeza dalam beberapa jam dan bukannya minggu. Ia sesuai untuk kedai kerja dan pengeluaran volum rendah hingga sederhana di mana beberapa bahagian keluarga berkongsi sel robot yang sama.
3. Lekapan Trunnion dan Positioner
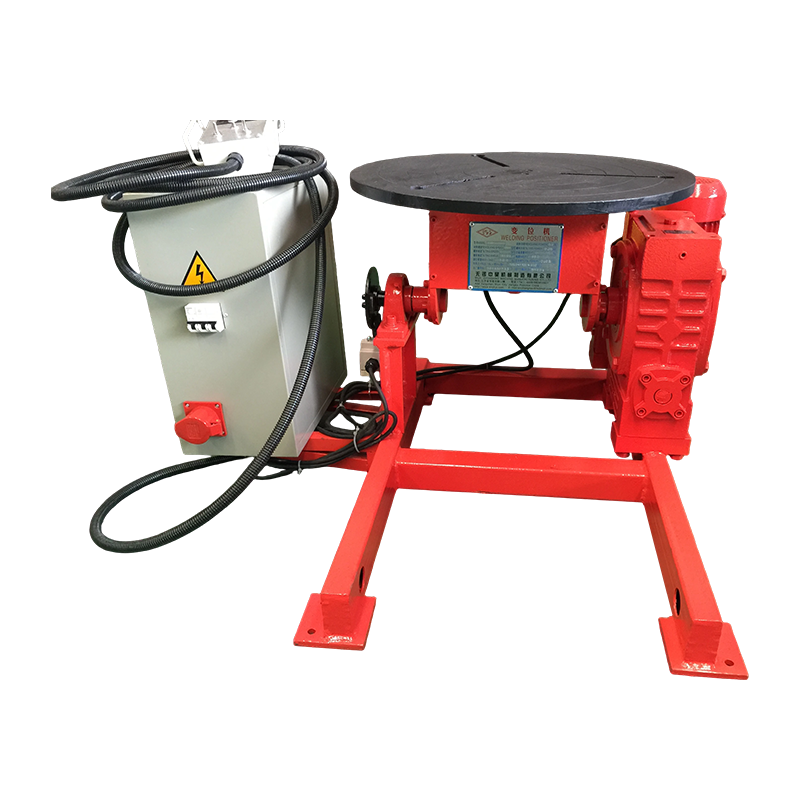
Untuk pemasangan yang memerlukan kimpalan pada berbilang sisi, trunnion (dua paksi) atau penentu kedudukan servo (satu hingga tiga paksi) memutarkan lekapan semasa kitaran kimpalan, mempersembahkan muka sambungan baharu kepada robot tanpa memerlukan robot kedua atau penempatan semula manual. Penentu kedudukan kimpal boleh mengurangkan masa kitaran keseluruhan sebanyak 20 hingga 40% pada pemasangan kompleks dengan menghapuskan keperluan untuk membalik bahagian secara manual.
4. Lekapan Meja Putar (Pengindeksan).
Lekapan meja putar memegang dua atau lebih set alatan pada meja berputar. Semasa robot mengimpal pada satu stesen, operator memuatkan bahagian seterusnya pada stesen bertentangan. Ini secara mendadak meningkatkan masa arka robot — selalunya daripada 50% sehingga 85% — kerana robot tidak pernah menunggu pemuatan dan pemunggahan selesai.
5. Lekapan Suai Fleksibel
Muncul dalam persekitaran campuran tinggi dan volum rendah, lekapan penyesuaian menggunakan pin dipacu servo atau tatasusunan pengapit boleh dikonfigurasikan semula yang melaraskan secara automatik kepada setiap varian bahagian masuk. Digabungkan dengan sistem penglihatan atau pengimbas laser yang mengesahkan kedudukan bahagian sebelum kimpalan bermula, sistem ini boleh mengendalikan berpuluh-puluh nombor bahagian tanpa sebarang pertukaran manual.
Jenis Lekapan Kimpalan Robotik Berbanding
| Jenis Lekapan | Ketepatan | Fleksibiliti | Kos Pendahuluan | Aplikasi Terbaik |
|---|---|---|---|---|
| Perkakas Keras Khusus | /- 0.1 mm | Sangat Rendah | $15,000 - $80,000 | Bahagian tunggal volum tinggi |
| Modular | /- 0.3 mm | tinggi | $5,000 - $25,000 | Kedai kerja, prototaip |
| Trunnion / Positioner | /- 0.15 mm | Sederhana | $20,000 - $100,000 | Kimpalan berbilang sisi |
| Meja putar (Pengindeksan) | /- 0.2 mm | rendah | $10,000 - $50,000 | tinggi arc-on time priority |
| Adaptif Fleksibel | /- 0.2 mm | Sangat Tinggi | $50,000 - $200,000 | tinggi-mix, low-volume |
Jadual 1: Perbandingan jenis lekapan kimpalan robotik mengikut ketepatan, fleksibiliti, kos dan aplikasi yang disyorkan.
Cara Merekabentuk Lekapan Kimpalan Robotik yang Berkesan
Reka bentuk lekapan kimpalan robotik yang berkesan bermula dengan pemahaman yang menyeluruh tentang geometri sambungan kimpalan, sampul capaian robot dan kelakuan terma bahan bahan kerja.
Akses dan Pembersihan Obor
Setiap pengapit, sokongan dan anggota struktur dalam lekapan mesti diletakkan supaya obor robot - termasuk leher dan saluran wayarnya - boleh mencapai setiap sambungan kimpalan pada sudut yang diperlukan tanpa perlanggaran. Pereka bentuk lekapan biasanya menggunakan simulasi CAD 3D untuk memeriksa kelegaan obor melalui laluan kimpalan penuh sebelum membina perkakas fizikal. Kelegaan minimum 25 mm di sekeliling badan obor adalah titik permulaan industri biasa.
Kawalan Herotan Kimpalan
Input haba semasa mengimpal menyebabkan logam mengembang dan kemudian mengecut secara tidak sekata semasa ia sejuk, fenomena yang dikenali sebagai herotan kimpalan. Lekapan mesti menjangka pergerakan ini dan sama ada menahannya — dengan mengapit bahagian sehingga ia sejuk di bawah 200 darjah Celsius — atau pra-imbangi untuknya dengan sengaja mengimbangi kedudukan bahagian itu sedikit sebelum mengimpal. Bar sokongan tembaga atau komponen lekapan yang disejukkan air digunakan dalam aplikasi haba tinggi untuk menguruskan beban terma.
Pemilihan Bahan untuk Bingkai Lekapan
Tapak lekapan dan anggota struktur utama biasanya diperbuat daripada plat keluli, besi tuang atau aluminium struktur, bergantung pada berat aplikasi dan kekukuhan yang diperlukan. Keluli menawarkan kestabilan dimensi terbaik di bawah kitaran haba tetapi berat dan lebih perlahan untuk dimesin. Aluminium lebih ringan dan mesin lebih pantas tetapi mungkin memerlukan pensijilan semula berkala kerana ia lebih mudah merayap di bawah beban pengapit yang berterusan.
Pengesahan Kebolehulangan
Sebelum baru lekapan kimpalan robotik dikeluarkan kepada pengeluaran, ia harus disahkan menggunakan mesin pengukur koordinat (CMM) atau penjejak laser mudah alih. Lekapan hendaklah dimuatkan dan dipunggah sekurang-kurangnya 30 kali, dengan kedudukan bahagian diukur selepas setiap kitaran. Indeks keupayaan proses (Cpk) 1.67 atau lebih tinggi merentas semua dimensi kritikal biasanya diperlukan untuk kelulusan rantaian bekalan automotif.
Aplikasi Biasa Lekapan Kimpalan Robotik oleh Industri
Lekapan kimpalan robotik digunakan di hampir setiap sektor pembuatan yang melibatkan penyambungan logam, tetapi keperluan reka bentuk berbeza dengan ketara mengikut industri.
| industri | Bahagian Biasa | Keperluan Lekapan Utama | Jenis Lekapan Pilihan |
|---|---|---|---|
| Automotif | Panel badan dalam putih, subbingkai | tinggi volume, tight tolerance | Perkakas keras khusus |
| Aeroangkasa | Kurungan struktur, kelengkapan bahan api | Toleransi yang sangat ketat, kebolehkesanan penuh | Penduduk yang berdedikasi |
| Alat Berat | Boom lengan, bingkai, baldi | tinggi clamping force, large envelope | Trunnion / positioner |
| Pembinaan kapal | Bahagian badan kapal, kurungan paip | Penginapan bahagian besar | Modular / dipasang gantri |
| Fabrikasi Am | Keluarga bahagian campuran | Pertukaran pantas | Modular / adaptif |
Jadual 2: Aplikasi lekapan kimpalan robotik mengikut industri, termasuk bahagian tipikal, keperluan utama dan jenis lekapan pilihan.
Apa yang Menyebabkan Kegagalan Lekapan Kimpalan Robotik?
Penyebab kegagalan lekapan yang paling biasa ialah haus pada permukaan pengesan, kemerosotan sistem pneumatik, dan herotan terma bingkai lekapan itu sendiri.
- Pemakaian pencari: Pin pengesan keluli yang dikeraskan dalam lekapan kitaran tinggi boleh haus pada kadar 0.01 hingga 0.05 mm setiap 100,000 kitaran. Pencari yang haus membolehkan kedudukan bahagian hanyut secara beransur-ansur, menyebabkan anjakan perlahan dalam kualiti kimpalan yang sukar dikesan tanpa pemeriksaan CMM berkala.
- Kemerosotan meterai pengapit: Pengedap pengapit pneumatik merosot dari semasa ke semasa, mengurangkan daya pengapit. Pengapit yang gagal memegang bahagian dengan kukuh membolehkan pergerakan mikro semasa arka kimpalan, mengakibatkan lebar manik tidak sekata dan kemungkinan kecacatan kekurangan gabungan.
- Pengumpulan percikan kimpalan: Pendaratan percikan pada permukaan pengesan bertindak sebagai datum palsu, mengangkat bahagian di atas kedudukan Z yang dimaksudkan. Dalam proses percikan tinggi seperti MIG litar pintas tanpa salutan anti percikan, pembentukan percikan pada pengesan boleh berlaku dalam satu anjakan.
- Keletihan berbasikal terma: Pemanasan dan penyejukan berulang bingkai lekapan — terutamanya dalam proses haba tinggi seperti GMAW atau PAW — boleh memperkenalkan hanyutan dimensi terkumpul. Lekapan yang terdedah kepada bahagian dengan prapanas melebihi 200 darjah Celsius hendaklah diperiksa untuk herot setiap suku tahun.
Cara Mengekalkan Lekapan Kimpalan Robotik untuk Hayat Perkhidmatan Yang Lama
Program penyelenggaraan pencegahan berstruktur ialah cara paling kos efektif untuk melindungi pelaburan dalam lekapan kimpalan robotik dan mengekalkan kualiti kimpalan dari semasa ke semasa.
- Harian: Bersihkan pin pengesan dan permukaan sarang dengan berus dan udara termampat. Sapukan semburan anti percikan pada permukaan perkakas yang terdedah berhampiran zon kimpalan sebelum setiap anjakan.
- Mingguan: Periksa daya penggerak pengapit pneumatik menggunakan tolok daya pegang tangan. Periksa saluran udara dan kelengkapan untuk kebocoran. Sahkan bahawa semua pengapit mencapai kedudukan terbuka dan tertutup penuh dalam spesifikasi.
- Bulanan: Ukur dimensi pengesan kritikal menggunakan tolok yang ditentukur atau CMM. Dokumen keputusan dan arah aliran terhadap garis dasar. Gantikan sebarang pengesan yang menunjukkan haus lebih daripada 0.1 mm daripada nominal.
- Setiap tahun: Pembongkaran lekapan penuh, pembersihan dan pemeriksaan. Sahkan semula ketepatan lekapan terhadap lukisan reka bentuk asal menggunakan penjejak laser atau CMM. Gantikan semua pengedap pneumatik secara proaktif.
Soalan Lazim Mengenai Lekapan Kimpalan Robotik
Apakah perbezaan antara lekapan kimpalan dan jig kimpalan?
A lekapan kimpalan mencari dan mengapit bahagian pada kedudukan tetap dan boleh diulang — robot atau pengimpal sentiasa datang ke bahagian tersebut. Jig kimpalan, dalam penggunaan tradisional, juga memandu alat kimpalan itu sendiri di sepanjang sambungan. Dalam kimpalan robotik, perbezaan itu sebahagian besarnya telah hilang kerana robot menyediakan panduan laluannya sendiri; istilah "lekapan" kini menjadi standard untuk kedua-dua fungsi.
Berapa lama masa yang diambil untuk mereka bentuk dan membina lekapan kimpalan robotik?
Untuk lekapan khusus yang sederhana kompleks, garis masa biasa ialah 8 hingga 16 minggu dari permulaan reka bentuk hingga pemasangan dalam sel robot. Ini termasuk 3 hingga 4 minggu reka bentuk CAD, 2 hingga 4 minggu pemesinan dan fabrikasi, dan 2 hingga 4 minggu pembinaan, nyahpepijat dan pengesahan keupayaan. Lekapan modular boleh dipasang dan disahkan dalam 1 hingga 3 minggu.
Bolehkah lekapan kimpalan robot yang sama digunakan dengan robot yang berbeza?
Ya, dengan syarat lekapan itu dipasang pada plat antara muka standard dan sel robot ditentukur semula kepada datum lekapan selepas penggantian robot. Program kimpalan juga mungkin perlu diajar semula atau diubah kepada sistem koordinat robot baharu. Menggunakan datum lekapan yang konsisten merentas berbilang robot memudahkan pertukaran dengan ketara.
Apakah bahan yang diperbuat daripada lekapan kimpalan robotik?
Bingkai struktur biasanya dibuat daripada plat keluli lembut atau tiub keluli struktur. Pin pengesan dan permukaan haus diperbuat daripada keluli alat yang dikeraskan (biasanya minimum 60 HRC) untuk menahan haus. Sesetengah lekapan menggunakan tapak besi tuang untuk redaman getaran yang unggul. Dalam aplikasi aeroangkasa, aloi Invar digunakan untuk lekapan ketepatan yang sangat tinggi kerana pekali pengembangan haba hampir sifarnya.
Bagaimanakah lekapan kimpalan robotik mempengaruhi masa kitaran?
Reka bentuk lekapan secara langsung mempengaruhi masa kitaran dalam dua cara. Pertama, kelajuan pemuatan dan pemunggahan bergantung pada seberapa cekap lekapan boleh diakses dan seberapa cepat pengapit bertindak — lekapan yang direka bentuk dengan buruk menambah 15 hingga 30 saat setiap kitaran. Kedua, lekapan meja putar membolehkan pemuatan semasa mengimpal, yang boleh menggandakan daya pemprosesan berkesan dengan memastikan robot terus mengimpal daripada menunggu perubahan bahagian.
Apakah peranan yang dimainkan oleh perisian simulasi dalam reka bentuk lekapan?
Pengaturcaraan luar talian (OLP) dan perisian simulasi robot membolehkan jurutera mengimport model lekapan 3D, memprogram keseluruhan laluan kimpalan secara maya dan menyemak perlanggaran obor dengan lekapan sebelum sebarang alatan fizikal dibina. Proses pengesahan maya ini boleh menghapuskan 80 hingga 90% daripada perubahan reka bentuk berkaitan perlanggaran yang sebaliknya akan ditemui hanya semasa pentauliahan fizikal, menjimatkan masa dan kos yang ketara.
Adakah lekapan kimpalan robotik sesuai untuk kimpalan aluminium?
Ya, tetapi lekapan kimpalan aluminium memerlukan pertimbangan reka bentuk tambahan. Kekonduksian haba aluminium yang tinggi bermakna haba hilang dengan cepat, jadi lekapan tidak boleh bertindak sebagai sink haba yang berlebihan yang menyebabkan pelakuran tidak lengkap. Daya pengapit juga mesti dikawal dengan teliti untuk mengelakkan tanda permukaan aluminium lembut. Bar sandaran kuprum atau aluminium beranod lebih disukai berbanding keluli berhampiran sambungan kimpalan aluminium untuk mengelakkan pencemaran karbon dan meminimumkan lekatan percikan kimpalan.
Ambil Akhir: Mengapa Melabur dalam Lekapan Kimpalan Robotik Berkualiti Membayar
Lekapan kimpalan robotik yang direka dengan baik bukanlah pusat kos — ia adalah asas kualiti kimpalan, daya pemprosesan dan pulangan pelaburan robot anda.
Pertimbangkan pengiraan mudah: jika sel robot menghasilkan 400 pemasangan setiap syif, dan lekapan yang direka bentuk dengan buruk menyebabkan kadar kerja semula 2%, yang bersamaan dengan 8 pemasangan yang memerlukan pembetulan manual setiap syif. Pada kos kerja semula purata $50 setiap pemasangan, kos kerja semula tahunan adalah lebih kurang $104,000. Peningkatan lekapan berharga $30,000 yang menghapuskan kerja semula itu membayar sendiri dalam masa kurang daripada empat bulan.
Industri yang mencapai produktiviti robot tertinggi — pembekal peringkat satu automotif, fabrikasi aeroangkasa dan pengeluar peralatan berat — berkongsi satu amalan biasa: mereka merawat lekapan kimpalan robotik sebagai instrumen ketepatan yang berhak mendapat perhatian kejuruteraan dan disiplin penyelenggaraan yang sama seperti robot itu sendiri. Memilih jenis lekapan yang betul, mereka bentuknya dengan simulasi akses obor yang teliti, mengesahkannya mengikut piawaian Cpk dan mengekalkannya secara berjadual ialah laluan paling pasti kepada kimpalan automatik yang konsisten dan berkualiti tinggi pada skala.