Lengan kimpalan robotik ialah sistem mekanikal boleh atur cara yang melaksanakan operasi kimpalan arka, MIG, TIG, titik atau laser dengan ketepatan, kelajuan dan kebolehulangan yang tidak dapat dipadankan secara konsisten oleh pengimpal manusia. Pada tahun 2025, pasaran global untuk kimpalan robotik peralatan melepasi $8.3 bilion , dan penganalisis mengunjurkan ia akan melebihi $14.6 bilion menjelang 2031 — didorong oleh kekurangan tenaga kerja, mandat kualiti dan dorongan tanpa henti untuk mengurangkan kos pengeluaran seunit merentas industri automotif, aeroangkasa, pembinaan kapal dan peralatan berat.
Jika kemudahan anda masih bergantung secara eksklusif pada kimpalan manual, artikel ini menerangkan dengan tepat apa kimpalan robotik arms ialah, cara ia berfungsi, jenis yang sesuai dengan aplikasi anda, dan rupa pulangan pelaburan yang realistik — dengan data khusus untuk menyokong setiap tuntutan.
Apakah Lengan Kimpalan Robotik dan Bagaimana Ia Berfungsi?
A kimpalan robotik arm ialah robot artikulasi berbilang paksi yang dilengkapi dengan obor kimpalan, penyuap wayar, sumber kuasa dan suite sensor, dikawal oleh pengawal robot khusus dan perisian kimpalan. Lengan mereplikasi - dan biasanya melebihi - julat gerakan pengimpal manusia mahir sambil mengekalkan ketepatan tahap milimeter merentas beribu-ribu kitaran berulang.
Komponen Teras Sistem Kimpalan Robotik
- Lengan Robot (Manipulator): Biasanya lengan diartikulasikan 6 paksi menawarkan kebebasan ruang penuh. Muatan berjulat daripada 6 kg (tugas ringan) hingga lebih 500 kg (kimpalan struktur berat). Jangkauan biasanya menjangkau 1,400 mm hingga 3,100 mm bergantung pada model.
- Obor Kimpalan dan Penyumpan Kawat: Dioptimumkan untuk proses kimpalan — MIG/MAG, TIG, plasma atau laser. Obor yang disejukkan air adalah standard untuk aplikasi kitaran tugas tinggi melebihi 60%.
- Pengawal Robot: Otak sistem. Pengawal moden menawarkan pembetulan laluan masa nyata, pelarasan parameter kimpalan dan penyepaduan dengan PLC, sistem penglihatan dan platform IoT.
- Sumber Kuasa Kimpalan: Sumber kuasa berasaskan penyongsang sinergik melaraskan voltan dan kelajuan suapan wayar secara dinamik untuk mengekalkan ciri arka yang konsisten sepanjang laluan kimpalan.
- Penjejakan dan Penglihatan Jahitan: Penjejak jahitan laser dan sistem penglihatan 3D mengimbangi variasi bahagian dan toleransi lekapan dalam masa nyata, mengurangkan kadar sekerap sehingga 40% pada perhimpunan yang kompleks.
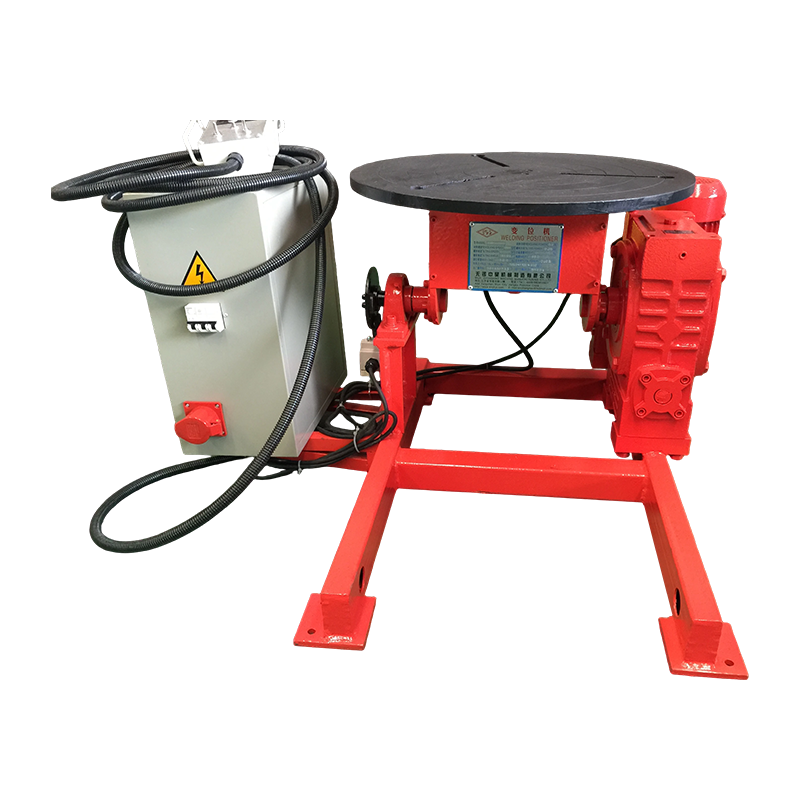
- Kedudukan / Lekapan: Kedudukan yang dipacu servo berputar dan mencondongkan bahan kerja untuk memastikan sambungan kimpalan dalam kedudukan optimum (rata atau mendatar), yang meningkatkan penembusan dan mengurangkan keliangan.
Bagaimana Kitaran Kimpalan Beroperasi
Sebaik sahaja program dimuatkan, fail kimpalan robotik arm bergerak ke kedudukan rumah, penentu kedudukan mengindeks bahagian ke tempatnya, obor mengesan titik mula menggunakan penderiaan sentuhan atau triangulasi laser, dan jujukan kimpalan dilaksanakan secara autonomi. Masa kitaran untuk sambungan struktur automotif biasa dijalankan 18–45 saat setiap pemasangan , berbanding 90–180 saat untuk pengimpal manual yang melakukan operasi yang sama pada kualiti yang konsisten.
Apakah Jenis Lengan Kimpalan Robotik Yang Tersedia? Perbandingan Proses demi Proses
Bukan semua robot kimpalan boleh ditukar ganti — pemilihan proses ialah keputusan spesifikasi yang paling penting. Jadual di bawah membandingkan lima proses kimpalan utama yang digunakan dalam sistem robotik.
| Proses Kimpalan | Aplikasi Terbaik | Kadar Pemendapan | Kualiti Bersama | Premium Kos Biasa lwn. MIG |
| MIG / MAG | Keluli, keluli tahan karat, struktur volum tinggi | 3–8 kg/j | bagus | Garis dasar |
| TIG (GTAW) | Aluminium, titanium, ketepatan tolok nipis | 0.5–2 kg/j | Cemerlang | 15–25% |
| Kimpalan Titik | Panel badan automotif, kepingan logam | N/A (setiap tempat) | Sangat Baik | 10–20% |
| Kimpalan Laser | Penutup bateri, elektronik, sambungan mikro | Pembolehubah | unggul | 80–200% |
| Arka Plasma | Bahagian tebal, aloi aeroangkasa | 2–5 kg/j | Cemerlang | 30–50% |
Kapsyen: Perbandingan proses kimpalan yang digunakan dalam sistem lengan kimpalan robotik, meliputi kesesuaian aplikasi, kadar pemendapan, kualiti kimpalan dan kos relatif.
Mengapa Lengan Kimpalan Robotik Mengungguli Kimpalan Manual pada Setiap Metrik Pengeluaran Utama
Lengan kimpalan robotik secara konsisten mengatasi pengimpal manusia merentas dimensi produktiviti, kualiti, keselamatan dan kos — bukan secara kecil-kecilan, tetapi oleh faktor dua hingga lima kali ganda dalam kebanyakan persekitaran pengeluaran.
Produktiviti dan Masa Arka On
Jurukimpal manual yang mahir mencapai masa arka (perkadaran anjakan yang sebenarnya dibelanjakan untuk kimpalan) kira-kira 20–30% . Selebihnya dibelanjakan untuk meletakkan semula bahagian, berehat, menukar bahan habis pakai dan melakukan pembersihan antara laluan. A dikonfigurasikan dengan betul sistem kimpalan arka robotik mencapai masa arka pada 60–85% , lebih daripada menggandakan keluaran produktif setiap jam syif.
Ketekalan Kimpalan dan Kadar Kecacatan
Kadar kecacatan kimpalan manusia biasanya berkisar dari 2–5% kimpalan yang memerlukan kerja semula atau penolakan. Robot kimpalan automatik dilengkapi dengan pengesanan jahitan masa nyata dan pemantauan arka gelung tertutup secara rutin mencapai kadar kecacatan di bawah 0.3% . Untuk industri di mana setiap kimpalan yang gagal boleh mencetuskan penarikan balik produk — automotif, salur tekanan, peranti perubatan — perbezaan ini bukan kosmetik; ia adalah wujud.
Keselamatan Pekerja
Kimpalan secara konsisten disenaraikan antara pekerjaan perindustrian yang paling berbahaya. Menurut data kesihatan pekerjaan, pengimpal menghadapi risiko manganisme yang tinggi (daripada pendedahan asap mangan), mata arka, kerosakan pendengaran akibat pengisaran dan gangguan muskuloskeletal. Mengerahkan kimpalan robotik arms mengalihkan pengendali manusia daripada pendedahan asap dan arka langsung, mengurangkan tuntutan penyakit pekerjaan — kos yang selalunya tidak dapat dilihat sehingga ia muncul dalam premium insurans dan penyelesaian pampasan pekerja.
Operasi 24/7 Tanpa Keletihan
A lengan robot kimpalan tidak letih, tidak memerlukan pecah, dan menghasilkan kualiti kimpalan yang sama pada kitaran ke-10,000 seperti yang pertama. Mengendalikan tiga syif secara berterusan, satu syif kimpalan robotik cell boleh menggantikan keluaran setara bagi tiga hingga lima pengimpal manual sepenuh masa bergantung pada kerumitan bahagian dan keperluan penempatan semula.
Cara Mengira ROI pada Pelaburan Lengan Kimpalan Robotik
Pulangan pada a kimpalan robotik system boleh dikira dan biasanya wujud dalam 18 hingga 36 bulan untuk pengeluar volum pertengahan. Model di bawah menggunakan andaian konservatif, dunia nyata.
| Pembolehubah | Kimpalan Manual | Lengan Kimpalan Robotik |
| Kos Pengimpal (tahunan, 2 syif) | $120,000–$180,000 (3 pengimpal) | $25,000–$40,000 (1 operator/pengaturcara) |
| Bahagian Dihasilkan Setiap Anjakan | ~200 unit | ~480 unit |
| Kadar Kerja Semula / Scrap | 3–5% | 0.2–0.5% |
| Kos Boleh Habis (wayar, gas) | Lebih tinggi (kehilangan percikan ~15%) | Lebih rendah (kehilangan percikan ~3%) |
| Kos Modal Sistem | Rendah (alat tangan, lekapan) | $120,000–$450,000 (sel penuh) |
| Anggaran Tempoh Bayar Balik | — | 18–36 bulan |
Kapsyen: Perbandingan ekonomi sebelah menyebelah antara kimpalan manual dan sistem lengan kimpalan robotik merentas pembolehubah kos dan produktiviti utama.
Apakah Konfigurasi Muatan dan Paksi yang Anda Perlukan untuk Aplikasi Anda?
Memilih kelas muatan yang salah atau kiraan paksi ialah kesilapan spesifikasi yang paling biasa semasa membeli a kimpalan robotik arm — dan ia adalah satu kesilapan yang mahal untuk dibetulkan selepas pemasangan.
Lengan Kimpalan Robotik 6-Axis lwn. 7-Axis
Sebahagian besar daripada lengan robot kimpalans digunakan secara global ialah 6-paksi sistem. Enam paksi menyediakan kedudukan dan orientasi spatial penuh — mencukupi untuk hampir semua kimpalan struktur, automotif dan fabrikasi am. A 7-paksi Konfigurasi (paksi lewah) menambah trek linear atau paksi pergelangan tangan tambahan, membolehkan robot mengimpal di sekeliling halangan atau mencapai pemasangan kompleks yang jauh di dalam tanpa meletakkan semula bahagian tersebut. Premium kos untuk 7 paksi biasanya 25–40% , dan ia hanya dibenarkan untuk aplikasi aeroangkasa atau peralatan berat yang kompleks.
Kelas Muatan
- Muatan 6–20 kg: Sesuai untuk obor MIG/TIG pada kepingan logam, trim struktur ringan dan automotif. Kelas yang paling biasa dalam persekitaran kedai kerja.
- Muatan 20–50 kg: Mengendalikan obor yang lebih berat, penyuap wayar bersepadu dan sistem penukaran obor. Sesuai untuk kimpalan struktur sederhana dan paip.
- Muatan 50–200 kg: Membawa senapang kimpalan titik, bahagian yang dipasang pada kedudukan besar, atau obor kimpalan seiring. Standard dalam garisan automotif body-in-white (BIW).
Bagaimana Robot Kimpalan Kolaboratif Berbeza daripada Lengan Kimpalan Robotik Tradisional
Robot kimpalan kolaboratif (cobots) ialah subkategori berbeza yang direka bentuk untuk berfungsi dengan selamat bersama operator manusia tanpa kandang pelindung penuh yang diperlukan oleh robot industri tradisional. Profil penempatan mereka pada asasnya berbeza.
| Ciri | Lengan Kimpalan Robotik Tradisional | Robot Kimpalan Kolaboratif (Cobot) |
| Kelajuan | Sehingga 2,000 mm/s (TCP) | Sehingga 500–750 mm/s (terhad keselamatan) |
| Penjagaan Diperlukan | Ya — sel keselamatan penuh | Dikurangkan (bergantung kepada penilaian risiko) |
| Pengaturcaraan | Ajar perisian loket / luar talian | Perisian pengajaran berpandukan tangan |
| Throughput | Tinggi — sesuai untuk pengeluaran besar-besaran | Sederhana — lebih baik untuk campuran volum rendah |
| Kos Modal | $120,000–$450,000 (sel penuh) | $45,000–$120,000 (pakej bersepadu) |
| Terbaik Untuk | Bahagian bervolume tinggi, berulang | Kedai kerja, PKS, kimpalan prototaip |
Kapsyen: Perbandingan ciri demi ciri antara lengan kimpalan robotik tradisional dan robot kimpalan kolaboratif (kobot) merentas kesesuaian kelajuan, kos dan aplikasi.
Mengapa Integrasi Sistem Adalah Penentu Tersembunyi Kejayaan Kimpalan Robotik
The kimpalan robotik arm sendiri hanya menyumbang 30–40% daripada jumlah kos sel dan sebahagian kecil lagi risiko pelaksanaan. Penyepaduan sistem — lekapan, penentu kedudukan, pengawal keselamatan, pengaturcaraan dan ketersambungan talian pengeluaran — menentukan sama ada sel mencapai output teorinya.
- Reka bentuk lekapan: Variasi bahagian-ke-bahagian melebihi 1–2 mm merendahkan peletakan kimpalan melainkan penjejakan jahitan digunakan. Lekapan yang tegar dan direka dengan baik adalah faktor tunggal terbesar dalam mencapai masa kitaran yang konsisten. Bajet sekurang-kurangnya 15–25% daripada kos sel robot untuk lekapan.
- Pengaturcaraan Luar Talian (OLP): Perisian OLP membenarkan program kimpalan dibangunkan dan disimulasikan dalam persekitaran maya, mengurangkan masa pengajaran fizikal sehingga 70% . Untuk kemudahan dengan penukaran yang kerap atau geometri kompleks, OLP membayar sendiri dalam tahun pertama.
- Ketersambungan Data: moden kimpalan robotik systems menjana log data kimpalan demi kimpalan terperinci — arus, voltan, kelajuan wayar, masa arka — yang memberi suapan kepada sistem pengurusan kualiti dan platform penyelenggaraan ramalan. Kemudahan yang menggunakan data ini secara proaktif mengurangkan masa henti yang tidak dirancang dengan 25–35% .
- Latihan Operator: Pengaturcara kimpalan robot yang diperakui memerlukan 40–80 jam latihan formal untuk kecekapan asas dan 6–12 bulan pengalaman praktikal untuk mengoptimumkan sel yang kompleks sepenuhnya. Pelaburan yang kurang dalam latihan adalah punca paling biasa prestasi yang kurang baik robot kimpalan automatik pemasangan.
Apakah Industri yang Paling Mendapat Manfaat daripada Lengan Kimpalan Robotik?
Lengan kimpalan robotik memberikan pulangan tertinggi dalam industri di mana volum kimpalan tinggi, toleransi yang ketat, dan kos buruh adalah signifikan berbanding kos bahan.
- Automotif: Penerima tunggal terbesar robot kimpalan . Badan kenderaan moden mengandungi 3,000–5,000 kimpalan titik dan ratusan meter jahitan kimpalan MIG — hampir kesemuanya dilaksanakan oleh robot dalam loji volum tinggi.
- Pembinaan Kapal dan Luar Pesisir: Kimpalan linear panjang pada panel keluli besar adalah sesuai untuk dipasang pada gantri kimpalan arka robotik sistem. Keuntungan produktiviti 3–4x berbanding kimpalan manual biasanya dilaporkan.
- Aeroangkasa: TIG dan plasma kimpalan robotik adalah penting untuk komponen struktur titanium dan aluminium di mana pensijilan kimpalan dan kebolehkesanan diberi mandat secara sah.
- Alat Berat dan Pertanian: Lengan pemuat, rangka, dan komponen casis melibatkan kimpalan fillet keratan tebal di mana a kimpalan robotik arm memberikan penembusan yang konsisten yang tidak dapat dikekalkan oleh pengimpal manual sepanjang pengeluaran yang lama.
- Tenaga dan Kapal Tekanan: Gelendong saluran paip, cengkerang salur tekanan dan komponen penukar haba memerlukan kimpalan penembusan penuh dengan kelayakan prosedur kimpalan yang didokumenkan — di mana konsistensi robot memudahkan pensijilan secara mendadak.
Soalan Lazim Mengenai Lengan Kimpalan Robotik
S: Berapa lama lengan kimpalan robotik bertahan?
Perindustrian kimpalan robotik arms daripada pengeluar berkualiti mempunyai hayat reka bentuk 80,000 hingga 100,000 jam , bersamaan dengan kira-kira 20 tahun operasi dua syif. Item haus kritikal — pelapik obor, petua kenalan, tali pinggang pemacu dan pengedap sambungan — memerlukan penggantian berkala, tetapi lengan robot itu sendiri lazimnya bertahan lebih lama daripada beberapa generasi sumber kuasa dan pengawal kimpalan.
S: Bolehkah lengan kimpalan robotik mengendalikan larian pengeluaran pendek dan penukaran bahagian yang kerap?
Ya, tetapi ekonomi lebih suka berjalan lebih lama. Untuk saiz batch di bawah 50 bahagian , kerjasama kobot kimpalan dengan pengajaran berpandukan tangan selalunya lebih praktikal daripada sel industri tradisional. Perisian pengaturcaraan luar talian dengan ketara mengurangkan masa pertukaran untuk robot standard — penukaran yang pernah mengambil masa 4–8 jam boleh dikurangkan kepada 30–90 minit dengan alatan OLP yang betul dan antara muka lekapan piawai.
S: Apakah jumlah pengeluaran minimum yang membenarkan lengan kimpalan robotik?
Sebagai garis panduan praktikal, kemudahan kimpalan kurang daripada 500 bahagian yang serupa atau serupa setiap bulan harus menilai kobot atau stesen kimpalan separa automatik sebelum melakukan sepenuhnya kimpalan robotik cell . Melebihi 1,000 bahagian sebulan pada program berulang, kes ROI untuk sel khusus hampir sentiasa positif dalam tempoh 24 bulan di bawah keadaan pasaran buruh semasa.
S: Adakah lengan kimpalan robotik menggantikan pengimpal manusia sepenuhnya?
Tidak — sekurang-kurangnya tidak dalam tempoh terdekat. Kimpalan robotik cemerlang pada volum tinggi, geometri berulang. Kompleks, fabrikasi sekali sahaja, kerja pembaikan lapangan, dan kimpalan struktur berbilang laluan pada pemasangan unik masih memerlukan pertimbangan manusia yang mahir. Hasil yang realistik dalam kebanyakan kemudahan ialah penempatan semula tenaga kerja: pengimpal beralih daripada operasi obor berulang kepada pengaturcaraan robot, pemeriksaan kualiti dan kerja manual yang kompleks di mana kemahiran mereka tidak boleh diganti.
S: Apakah penyelenggaraan yang diperlukan oleh lengan kimpalan robotik?
Penyelenggaraan terbahagi kepada tiga kategori. Tugas harian termasuk pelapik obor dan pemeriksaan hujung kenalan, pembersihan percikan dan pengesahan TCP (titik pusat alat). Tugas mingguan termasuk memeriksa pakaian kabel, paras gris dan keadaan lekapan. Setiap tahun, pemeriksaan tindak balas sendi penuh, pemeriksaan motor dan pengurang serta diagnostik pengawal dilakukan. A yang terpelihara dengan baik kimpalan robotik arm biasanya kos $8,000–$20,000 setahun dalam bahagian dan perkhidmatan — kira-kira 5–10% daripada kos modal permulaan.
S: Bagaimanakah AI dan pembelajaran mesin meningkatkan prestasi kimpalan robotik?
Kimpalan adaptif dipacu AI kini boleh didapati secara termaju kimpalan robotik systems . Algoritma pembelajaran mesin menganalisis imej kolam kimpalan (melalui kamera terbenam) dalam masa nyata dan melaraskan kelajuan wayar, voltan dan kelajuan perjalanan untuk mengekalkan geometri manik yang optimum walaupun sifat bahan berbeza antara kelompok. Laporan pengguna awal 15–30% pengurangan dalam keliangan dan kecacatan undercut berbanding dengan kimpalan robotik parameter tetap — peningkatan bermakna untuk aplikasi kimpalan yang diperakui.
Penilaian Akhir: Adakah Kini Masa yang Tepat untuk Melabur dalam Senjata Kimpalan Robotik?
Konvergensi tiga kuasa menjadikan momen ini sangat menarik kimpalan robotik arm pelaburan: kekurangan global pengimpal manual bertauliah (diunjurkan mencapai defisit sebanyak 400,000 pengimpal di AS sahaja menjelang 2027 ), jatuh kos perkakasan robot (turun lebih kurang 40% dari segi sebenar sejak 2010 ), dan jangkaan kualiti pelanggan yang meningkat yang proses manual semakin sukar untuk dipenuhi.
Kemudahan yang mengautomasikan kimpalan sekarang bukan sekadar mengurangkan kos — mereka membina keupayaan pengeluaran yang pesaing tanpa robot kimpalan automatik akan mendapati sangat sukar untuk ditiru dengan cepat apabila permintaan melonjak. Masa utama untuk bersepadu sepenuhnya kimpalan robotik cell — daripada pesanan kepada sedia pengeluaran — lazimnya 12 hingga 24 minggu . Memulakan proses itu hari ini bermakna beroperasi sebelum kitaran permintaan seterusnya memuncak.
Persoalannya bukan lagi sama ada kimpalan robotik arms sesuai untuk pembuatan. Persoalannya ialah jenis, pada skala apa, dan dilaksanakan dalam urutan apa untuk memaksimumkan kelebihan daya saing. Data yang dibentangkan dalam artikel ini menyediakan rangka kerja yang jelas untuk membuat keputusan itu dengan yakin.