Kedudukan kimpalan robotik meningkatkan kualiti kimpalan dan kecekapan keluaran dengan meletakkan semula benda kerja secara berterusan supaya robot kimpalan sentiasa beroperasi dalam kedudukan rata atau mendatar yang optimum, menghapuskan laluan atas dan menegak yang merendahkan penembusan dan konsistensi manik. Dari segi praktikal, pengilang yang mengintegrasikan kedudukan robotik melaporkan pengurangan masa kitaran sebanyak 20–40% dan kadar kecacatan serendah 0.1% — berbanding 2–5% dalam operasi kimpalan manual.
Panduan ini merangkumi cara penentu kedudukan kimpalan robotik berfungsi, jenis yang tersedia, cara memilih konfigurasi yang betul dan hasil yang boleh diukur yang boleh anda harapkan daripada sistem bersepadu yang betul.
Bagaimana Penduduk Kimpalan Robotik Berfungsi
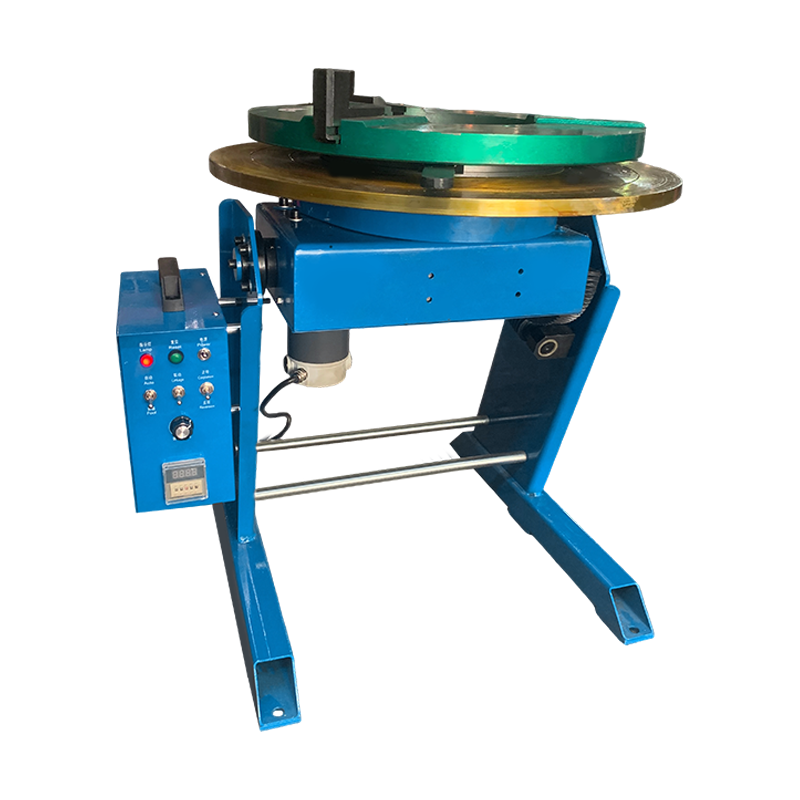
Penentu kedudukan kimpalan robotik ialah lekapan bermotor yang memutar, mencondongkan atau membalikkan bahan kerja di bawah kawalan yang diselaraskan dengan robot kimpalan, memastikan setiap sambungan kimpalan dibentangkan pada sudut yang sesuai untuk pemendapan. Daripada menghendaki lengan robot membengkok ke kedudukan capaian yang sukar, penentu kedudukan membawa sambungan ke robot — mengekalkan orientasi rata atau condong sedikit yang menghasilkan kimpalan penembusan penuh dengan geometri manik yang konsisten.
Penentu kedudukan berkomunikasi dengan pengawal robot melalui protokol I/O atau bas medan yang dikongsi — biasanya EtherCAT, DeviceNet atau PROFINET — membenarkan gerakan disegerakkan sepenuhnya. Apabila robot melengkapkan hantaran kimpal pada satu muka, ia memberi isyarat kepada penentu kedudukan untuk mengindeks bahagian itu ke kedudukan sambungan seterusnya manakala robot menetapkan semula obornya. Handoff yang diselaraskan ini menghapuskan masa penempatan semula manual sepenuhnya.
Paling moden penentu kedudukan kimpalan robotik dianggap sebagai paksi luaran oleh pengawal robot. Robot 6 paksi disepadukan dengan penentu kedudukan 2 paksi berkesan menjadi sistem 8 paksi, dengan semua paksi diselaraskan dalam masa nyata. Ini bermakna robot dan penentu kedudukan boleh bergerak serentak - bahan kerja berputar semasa obor bergerak - membolehkan laluan kimpalan berpilin heliks dan berterusan yang kompleks yang mustahil secara geometri dengan lekapan pegun.
Motor servo memacu putaran kedudukan dan paksi condong, dengan pengekod ketepatan memberikan maklum balas sudut lazimnya tepat kepada ±0.01 darjah. Kapasiti beban berjulat daripada bawah 100 kg untuk penentu kedudukan bahagian kecil hingga lebih 30,000 kg untuk sistem fabrikasi struktur berat yang digunakan dalam pembinaan kapal dan pembuatan kereta rel.
Jenis Robotic Welding Positioners
Lima jenis utama penentu kedudukan kimpalan robotik masing-masing menangani geometri bahan kerja dan senario pengeluaran yang berbeza — memilih jenis yang salah untuk aplikasi anda ialah salah satu kesilapan penyepaduan yang paling biasa dan mahal.
1. Penempatan Headstock-Tailstock (H/T).
Penempatan stok kepala-tailstock ialah jenis yang paling banyak digunakan dalam sel kimpalan robotik, sesuai dengan komponen silinder dan tiub yang memanjang. Bahan kerja diapit di antara stok kepala terdorong dan stok ekor pasif atau terdorong, membenarkan putaran 360 darjah berterusan sepanjang paksi membujur. Aplikasi biasa termasuk bekas tekanan, manifold ekzos, rasuk struktur dan pemasangan paip.
- Kapasiti beban: 500 kg hingga 20,000 kg (kadar pusat graviti)
- Kelajuan putaran: 0.01 hingga 3 RPM, dikawal servo
- Penggunaan biasa: Gelendong paip, aci gandar, bekas tekanan silinder
- Kelebihan utama: Putaran berterusan membolehkan kimpalan lilitan penuh tanpa henti
2. Kedudukan Meja Putar (Paksi Tunggal).
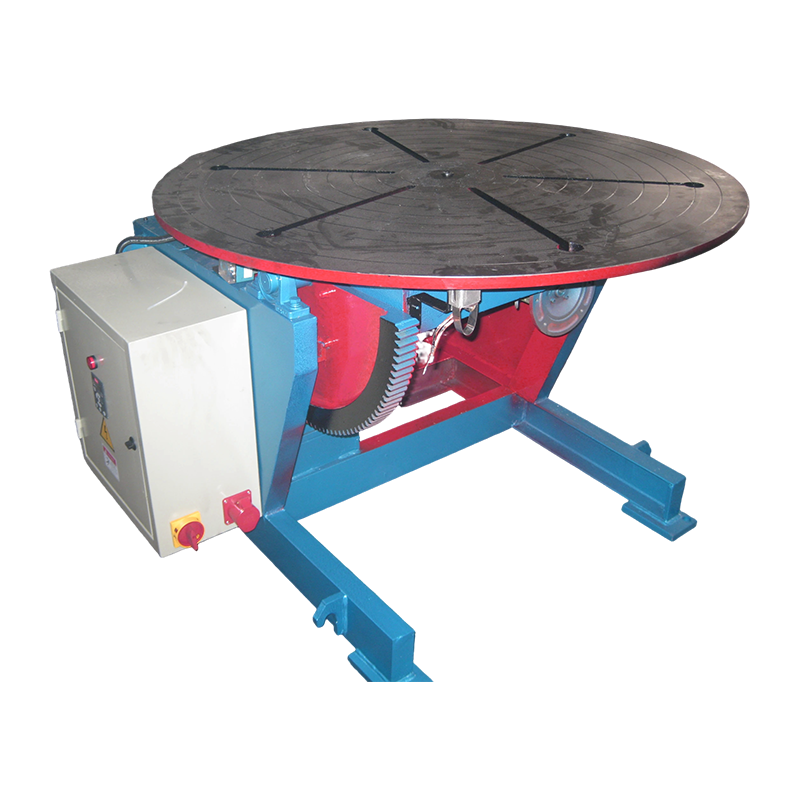
Kedudukan meja putar memutarkan bahan kerja pada satu satah mendatar atau condong, menjadikannya titik masuk yang paling mudah dan paling kos efektif untuk automasi kimpalan robotik. Plat muka rata memutar bahagian tersebut untuk menampilkan sambungan kimpalan yang berbeza secara berurutan. Ia sangat sesuai untuk fabrikasi plat rata, pemasangan pendakap, dan kimpalan simetri. Unit meja putar asas bermula sekitar $8,000–$15,000, jauh di bawah kos sistem berbilang paksi.
- Kapasiti beban: 50 kg hingga 5,000 kg
- Kapak: 1 (putaran)
- Penggunaan biasa: Pemasangan pendakap, lekap enjin, kimpalan rata
- Kelebihan utama: Kos rendah, pengaturcaraan mudah, ruang lantai minimum
3. Kedudukan Dua Paksi (Miring-Putar).
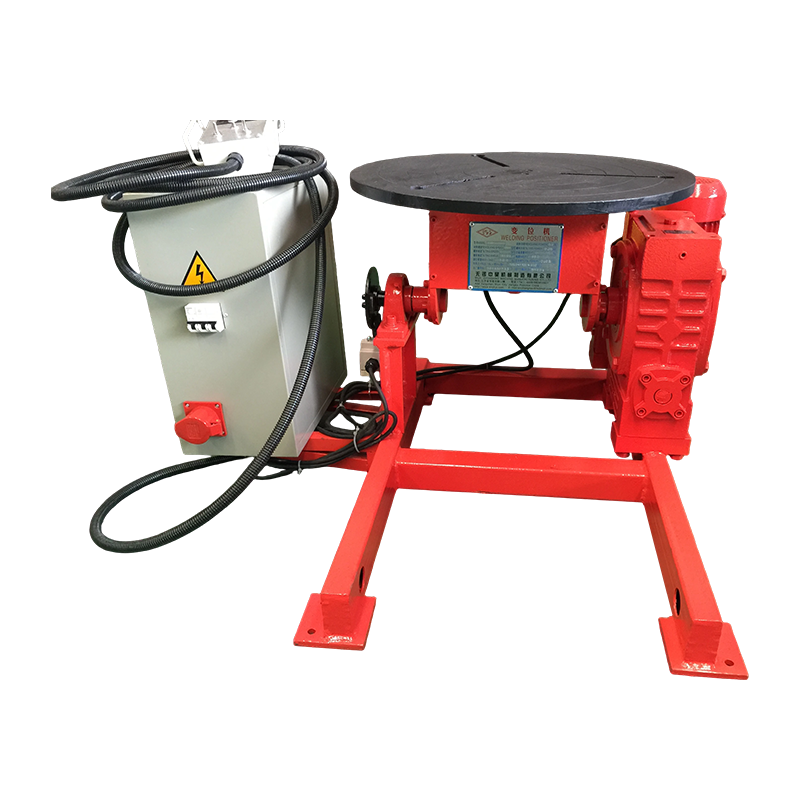
Penentu kedudukan putar kecondongan dua paksi ialah penyelesaian serba guna yang paling serba boleh untuk kimpalan robot bagi pemasangan 3D yang kompleks. Kepala senget (biasanya 0–135 darjah) digabungkan dengan putaran penuh 360 darjah membolehkan hampir mana-mana sendi dibentangkan dalam kedudukan rata. Penentu kedudukan ini berfungsi dengan pelbagai jenis geometri bahagian yang paling hebat dan merupakan pengesyoran lalai untuk kedai kerja yang mengendalikan pelbagai bahagian keluarga. Jangkakan untuk melabur $20,000–$60,000 bergantung pada kapasiti.
- Kapasiti beban: 250 kg hingga 10,000 kg
- Kapak: 2 (putaran condong)
- Penggunaan biasa: Peralatan pertanian, jentera pembinaan, rangka struktur kompleks
- Kelebihan utama: Mengendalikan julat terluas bentuk bahagian dalam satu unit
4. Kedudukan Roda Ferris (Dwi-Stesen).
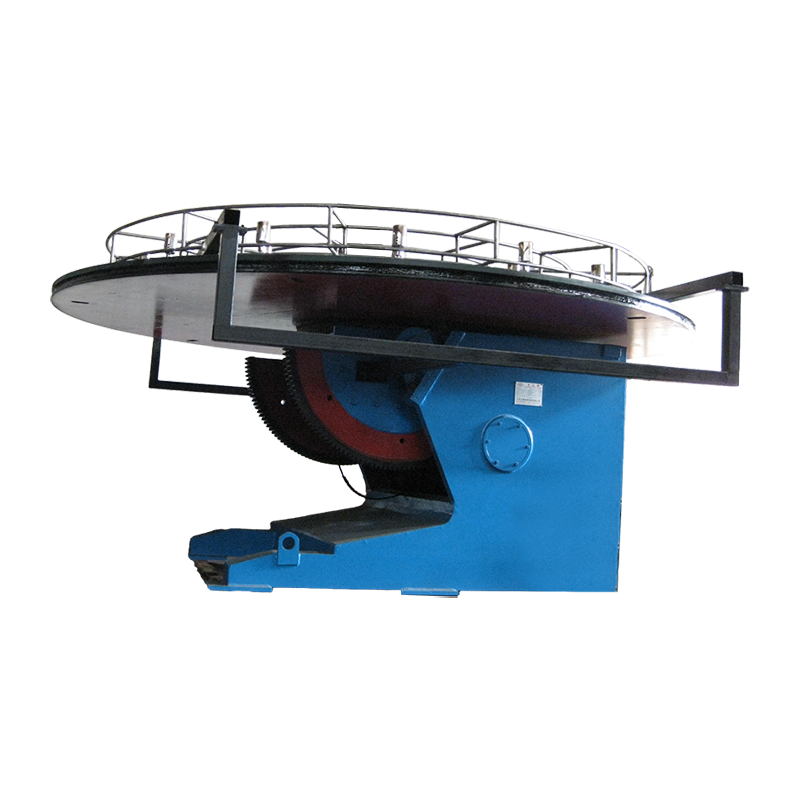
Penentu kedudukan roda ferris secara mendadak meningkatkan daya pengeluaran dengan membenarkan pengendali memuat dan memunggah satu stesen manakala robot mengimpal pada yang lain , dengan berkesan menghapuskan masa terbiar robot akibat pertukaran bahagian. Kedua-dua stesen berputar mengelilingi paksi pusat — apabila kimpalan selesai pada stesen A, penentu kedudukan mengindeks 180 darjah, mempersembahkan stesen B kepada robot manakala stesen perkhidmatan operator A. Dalam pengeluaran volum tinggi, konfigurasi ini boleh mengekalkan masa arka robot melebihi 85%, berbanding 40–55% dalam sel stesen tunggal.
- Kapasiti beban: 200 kg hingga 3,000 kg setiap stesen
- Kapak: 1 (indeks) sehingga 2 setiap stesen (putaran kecondongan)
- Penggunaan biasa: Subpemasangan automotif, himpit treler, bahagian berulang volum tinggi
- Kelebihan utama: Memaksimumkan masa arka robot, sesuai untuk pengeluaran volum
5. Skyhook dan Trunnion Positioners
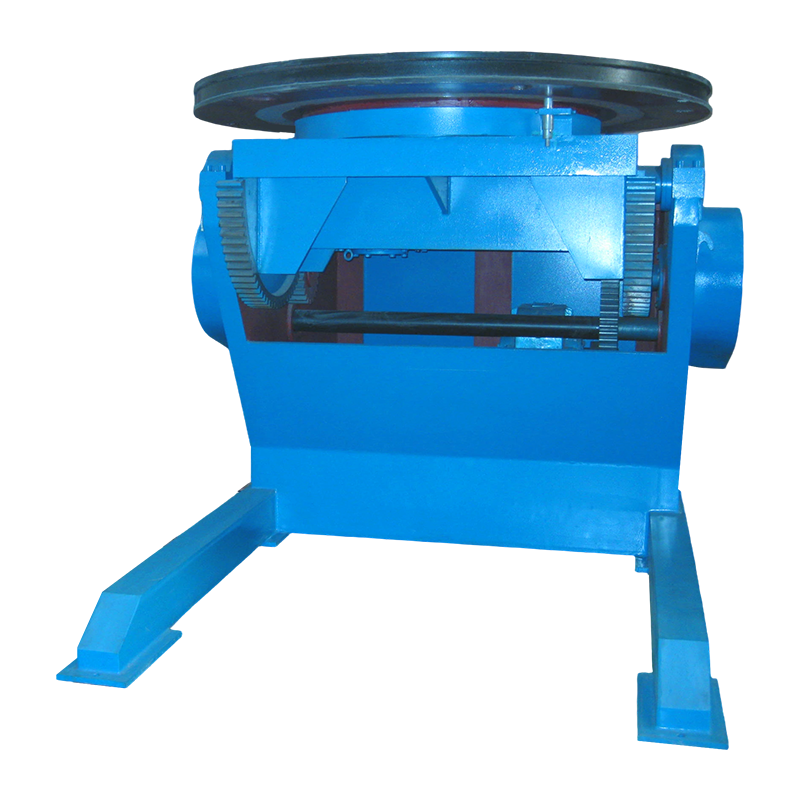
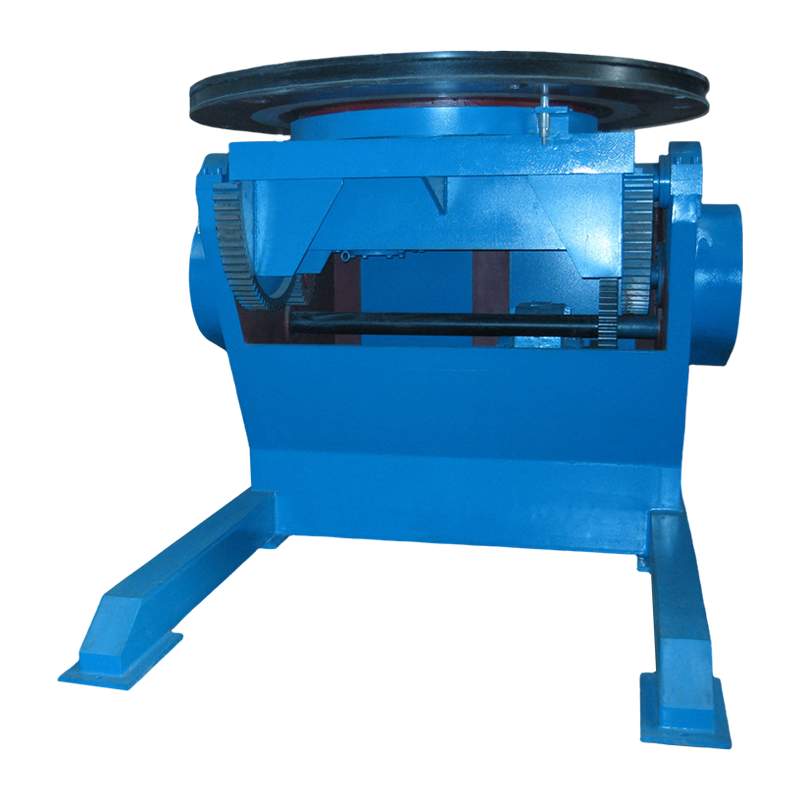
Penentu kedudukan Trunnion direka bentuk untuk kimpalan yang sangat besar dan berat — seperti bingkai peralatan perlombongan, komponen turbin angin dan badan kereta rel — di mana reka bentuk penentu kedudukan standard tidak dapat mengendalikan pengimbangan jisim atau pusat graviti. Bahagian itu disokong pada dua titik trunnion pada sisi bertentangan, membenarkan putaran beban daripada 5,000 kg kepada lebih 30,000 kg. Varian Skyhook menggantung bahagian atas, memberikan robot akses kepada semua permukaan bawah tanpa halangan.
- Kapasiti beban: 5,000 kg hingga 30,000 kg
- Penggunaan biasa: Peralatan perlombongan, struktur tenaga angin, fabrikasi rel berat
- Kelebihan utama: Mengendalikan muatan yang melampau dengan kawalan pusat graviti yang stabil
Jenis Penduduk Kimpalan Robotik: Perbandingan Sebelah
Jadual di bawah membandingkan kesemua lima jenis penentu kedudukan merentas dimensi yang paling penting apabila menentukan sistem untuk sel kimpalan robotik.
| Jenis Penempatan | Kapak | Julat Kapasiti | Arc-On Time | Julat Kos (USD) | Aplikasi Terbaik |
| Headstock-Tailstock | 1 | 500 kg – 20,000 kg | 70–80% | $15,000 – $80,000 | Paip, silinder, aci |
| Meja putar (Paksi Tunggal) | 1 | 50 kg – 5,000 kg | 55–70% | $8,000 – $25,000 | Kimpalan rata, kurungan |
| Dua Paksi (Miring-Putar) | 2 | 250 kg – 10,000 kg | 70–85% | $20,000 – $60,000 | Himpunan 3D yang kompleks |
| Roda Ferris (Dual-Stesen) | 1 indeks 2/stesen | 200 kg – 3,000 kg/stesen | 85–95% | $35,000 – $120,000 | Bahagian berulang volum tinggi |
| Trunnion / Skyhook | 1–2 | 5,000 kg – 30,000 kg | 65–80% | $80,000 – $300,000 | Fabrikasi struktur berat |
Jadual 1: Perbandingan jenis penentu kedudukan kimpalan robotik mengikut paksi, kapasiti beban, masa arka robot, kos dan aplikasi utama.
Faedah Utama Penentu Kedudukan Kimpalan Robotik
Faedah utama menyepadukan penentu kedudukan kimpalan robotik ialah peningkatan yang boleh diukur dan boleh diukur dalam kualiti kimpalan digabungkan dengan pengurangan dalam jumlah masa kitaran — dua matlamat yang sering bercanggah dalam operasi manual tetapi dicapai serentak dalam sistem penentu kedudukan robot.
Kimpalan Kedudukan Rata yang Konsisten
Graviti adalah cabaran asas dalam kimpalan. Logam kolam kimpalan cair mengalir ke bawah, bermakna kedudukan overhed (4G) dan menegak (3G) memerlukan kemahiran pengimpal yang lebih tinggi dan kelajuan perjalanan yang lebih perlahan untuk mengelakkan sag dan underfill. Penduduk robotik menghapuskan kedudukan ini sepenuhnya dengan memutar bahagian supaya setiap sambungan ditunjukkan pada kedudukan rata (1G) atau fillet mendatar (2F) — dua kedudukan yang membolehkan kelajuan perjalanan terpantas, penembusan paling dalam dan profil manik yang paling konsisten. Dari segi praktikal, kelajuan perjalanan GMAW kedudukan rata boleh mencapai 80–120 inci seminit, berbanding 20–40 IPM untuk pas keluar dari kedudukan.
Mengurangkan Masa Kitaran
Penempatan semula automatik antara sambungan kimpalan mengambil masa 3–8 saat bagi setiap indeks pada kebanyakan penentu kedudukan dipacu servo. Penempatan semula manual oleh pengendali manusia — termasuk menyahkapit, mengangkat, meletakkan semula dan mengemas semula — biasanya mengambil masa 45–120 saat setiap operasi dan memperkenalkan kebolehubahan. Untuk bahagian yang memerlukan 8 kedudukan semula, perbezaan ini sahaja menjimatkan 6–15 minit masa bukan lengkok setiap unit. Pada 20 bahagian setiap syif, itu mewakili 2–5 jam kapasiti pulih setiap hari.
Kadar Kecacatan yang Lebih Rendah dan Kos Kerja Semula
Sel kimpalan robotik dengan penentu kedudukan yang diselaraskan secara konsisten mencapai kadar kecacatan di bawah 0.5%, dengan operasi terbaik dalam kelasnya melaporkan kadar kecacatan 0.05–0.1%. Sebagai perbandingan, operasi kimpalan manual dalam aplikasi yang serupa purata kadar kecacatan 2–5%. Memandangkan kos kerja semula kimpalan biasanya 5–10 kali lebih tinggi daripada kos kimpalan asal — disebabkan pengisaran, kimpalan semula, pembetulan herotan haba dan pemeriksaan semula — mengurangkan kadar kecacatan daripada 3% kepada 0.2% pada pengeluaran tahunan 10,000 unit boleh mewakili $200,000 hingga $8000, kos kerja semula dielakkan.
Jangkauan dan Akses Robot Diperluaskan
Lengan robot mempunyai had capaian tetap. Pada fabrikasi yang kompleks, sesetengah sambungan mungkin secara geometri tidak boleh diakses dari kedudukan robot tetap. Dengan memutar dan mencondongkan bahan kerja, penentu kedudukan meluaskan jangkauan fungsi robot dengan berkesan — membawa sambungan jauh ke dalam sampul kerja robot tanpa meletakkan semula robot itu sendiri. Ini amat berharga dalam kimpalan saluran paip automatik dan fabrikasi vesel tekanan di mana jahitan kimpalan membalut seluruh lilitan bahagian.
Keselamatan Operator yang dipertingkatkan
Penempatan semula manual kimpalan berat adalah risiko kecederaan muskuloskeletal yang ketara. Komponen seberat 50–500 kg memerlukan kren atas atau berbilang operator, dan lif yang tidak betul merupakan punca utama kecederaan di tempat kerja di kedai fabrikasi. Penduduk robotik menghapuskan semua pengendalian manual semasa proses kimpalan — operator memuatkan dan memunggah lekapan dengan bantuan mengangkat yang sesuai, tetapi kedudukan semula semasa mengimpal sepenuhnya didorong oleh mesin. Ini menyumbang kepada pengurangan tuntutan pampasan pekerja dan pematuhan OSHA yang lebih baik.
Cara Memilih Penentu Kedudukan Kimpalan Robotik yang Tepat
Memilih kedudukan kimpalan robotik yang betul memerlukan penilaian lima parameter kritikal: berat bahagian dan geometri, volum pengeluaran, keserasian robot, ruang lantai dan belanjawan. Mendapatkan walaupun salah satu daripada kesilapan ini menimbulkan masalah yang mahal untuk diperbaiki selepas pemasangan.
Langkah 1 — Tentukan Sampul Bahagian dan Berat
Kira berat maksimum bahan kerja termasuk lekapan dan perkakas — bukan hanya bahagian kosong. Tambahkan margin keselamatan 25–30% pada angka ini apabila menentukan kapasiti penentu kedudukan. Sebagai contoh, bahagian seberat 300 kg dengan lekapan 40 kg hendaklah dinilaikan kepada kedudukan minimum 450 kg. Selain itu, hitung pusat graviti mengimbangi daripada paksi putaran — beban sipi memerlukan kapasiti berkurangan atau pemberat balas, yang mesti dinilai oleh pengeluar penentu kedudukan sebelum menentukan sistem pemacu.
Langkah 2 — Nilaikan Geometri Bahagian dan Kebolehcapaian Bersama
Tentukan berapa banyak sambungan kimpalan wujud, orientasinya secara relatif antara satu sama lain, dan sama ada putaran paksi tunggal mencukupi untuk membentangkan semua sambungan dalam kedudukan rata. Jika sambungan wujud pada berbilang muka serenjang, penentu kedudukan putar kecondongan dua paksi diperlukan. Jika sendi adalah lilitan pada paksi panjang, stok kepala-tailstock adalah pilihan semula jadi. Lakarkan atau modelkan bahagian dalam CAD dan simulasikan urutan putaran sebelum memilih jenis penentu kedudukan.
Langkah 3 — Padankan Positioner dengan Pengawal Robot
Sahkan bahawa sistem pemacu penentu kedudukan serasi dengan antara muka paksi luaran pengawal robot anda. Kebanyakan OEM robot utama menyokong penyelarasan paksi luaran melalui papan paksi khusus atau sambungan bas medan. Nyatakan keperluan protokol pemacu servo penentu kedudukan pada awal projek — protokol komunikasi yang tidak sepadan ialah punca biasa kelewatan penyepaduan. Sahkan bilangan maksimum paksi luaran yang diselaraskan yang disokong oleh pengawal anda (biasanya 3–7 bergantung pada penjanaan pengawal).
Langkah 4 — Kira Keperluan Volume Pengeluaran
Untuk volum pengeluaran di bawah 5,000 bahagian setahun dengan kepelbagaian bahagian yang tinggi, penentu kedudukan putar kecondongan dua paksi lazimnya memberikan pulangan terbaik. Untuk volum melebihi 20,000 bahagian setahun dengan kepelbagaian terhad, konfigurasi dwi stesen roda ferris memaksimumkan daya pemprosesan bagi setiap meter persegi jejak sel. Untuk fabrikasi struktur volum rendah, bernilai tinggi, penentu letak headstock-tailstock atau trunnion dengan kapasiti yang lebih tinggi adalah wajar walaupun pada volum tahunan yang lebih rendah.
Langkah 5 — Menilai Ruang Lantai dan Perimeter Keselamatan
Sampul pusingan penentu kedudukan mesti terkandung sepenuhnya dalam perimeter pagar keselamatan sel robot, dengan kelegaan yang mencukupi untuk dimensi bahagian maksimum pada sebarang sudut putaran. Bahagian berukuran 1,200 mm panjang berputar pada stok kepala-tailstock memerlukan jejari kelegaan sekurang-kurangnya 700 mm dari paksi putaran ke struktur sekeliling. Tirai lampu keselamatan atau pengimbas kawasan mesti diletakkan untuk mengambil kira sampul penuh dinamik kedua-dua lengan robot dan penentu kedudukan berputar.
| Senario | Bahagian Berat | Jilid Tahunan | Jenis Disyorkan | Anggaran Tempoh ROI |
| Kurung kecil, kedai kerja | Bawah 100 kg | 2,000 – 8,000 | Meja putar | 12–18 bulan |
| Fabrikasi geometri campuran | 100 – 500 kg | 1,000 – 10,000 | Senget-Putar Dua Paksi | 18–30 bulan |
| Sub-pemasangan automotif volum tinggi | 50 – 300 kg | 20,000 | Roda Ferris (Stesen Dwi) | 10–16 bulan |
| Kimpalan paip dan silinder | 200 – 5,000 kg | 500 – 5,000 | Headstock-Tailstock | 20–36 bulan |
| Fabrikasi struktur berat | 5,000 kg | Bawah 500 | Trunnion / Skyhook | 36–60 bulan |
Jadual 2: Panduan pemilihan penentu kedudukan mengikut senario pengeluaran, berat bahagian, volum, dan anggaran pulangan bagi tempoh pelaburan.
Penyepaduan dengan Sel Kimpalan Robotik
Penyepaduan yang berjaya bagi penentu kedudukan kimpalan robot memerlukan perancangan yang diselaraskan merentas reka bentuk mekanikal, pengaturcaraan perisian dan konfigurasi sistem keselamatan dari peringkat awal reka bentuk sel — memasang semula penentu kedudukan ke dalam sel sedia ada adalah mungkin tetapi secara konsisten lebih mahal dan memakan masa daripada mereka bentuk untuknya dari awal.
Penyelarasan dan Pengaturcaraan Paksi Luaran
Memprogramkan sistem penentu kedudukan robot sebagai paksi luaran yang diselaraskan bermakna setiap titik yang diajar dalam program robot merangkumi kedua-dua kedudukan sendi robot dan sudut penentu kedudukan secara serentak. Apabila program berjalan, pengawal menginterpolasi semua paksi dalam masa nyata — penentu kedudukan berputar semasa robot menggerakkan obor, mengekalkan kedudukan relatif yang tetap antara hujung wayar dan sambungan kimpalan. Pergerakan yang diselaraskan ini adalah penting untuk kimpalan lingkaran, jahitan kon, dan sebarang geometri yang pendekatan indeks-dan-kimpalan berjujukan akan meninggalkan tanda henti-mula pada manik.
Reka Bentuk Perkakas dan Perkakas
Antara muka plat muka atau chuck positioner mesti sepadan dengan reka bentuk perkakas, dan perkakas mesti mengesan bahagian secara berulang dalam 0.5 mm atau lebih baik — toleransi yang diperlukan untuk program kimpalan arka robotik untuk memukul alur sambungan secara konsisten tanpa pengesanan jahitan. Perkakas yang memperkenalkan ralat lokasi yang lebih besar daripada 1.5 mm memerlukan penambahan sistem penjejakan jahitan laser atau voltan arka untuk mengimbangi secara dinamik, menambah $8,000–$25,000 kepada kos sel.
Seni Bina Keselamatan
Penentu kedudukan kimpalan robotik mencipta zon bahaya dinamik melebihi zon lengan robot sahaja. Plat muka berputar dan bahagian itu sendiri membentuk titik cubit, bahaya remuk dan risiko peluru jika pengapit gagal semasa putaran. Pengawal logik boleh atur cara (PLC) dinilai keselamatan mesti memantau status pengapit lekapan, had tork dan had laju pada semua paksi penentu kedudukan. Sistem keselamatan mesti memastikan kedudukan tidak bergerak jika mana-mana input keselamatan tidak berpuas hati, dan mesti gagal-selamat kepada keadaan brek, tahan — bukan pantai berpusing bebas — sekiranya berlaku hentian kecemasan.
Industri yang Menggunakan Penduduk Kimpalan Robotik
Penentu kedudukan kimpalan robotik digunakan di hampir setiap sektor pembuatan berat dan ketepatan , daripada barangan pengguna kepada struktur aeroangkasa kritikal.
- Pembekal Automotif dan Tahap 1: Sistem ekzos, subframe casis, komponen penggantungan dan bingkai tempat duduk — biasanya menggunakan sel roda ferris untuk volum tinggi dan masa kitaran yang pantas
- Peralatan Pertanian: Lengan pemuat, pemasangan boom dan rangka pelaksanaan — kimpalan berat dan asimetri yang mendapat manfaat daripada penentu kedudukan pusing kecondongan dua paksi dengan kapasiti 1,000–5,000 kg
- Minyak dan Gas: Cengkerang vesel tekanan, kepingan gelendong saluran paip dan sub-pemasangan bebibir — penentu kedudukan stok kepala-tailstock mendominasi segmen ini disebabkan oleh geometri silinder kebanyakan komponen
- Peralatan Pembinaan: Boom penggali, pengimbang, penghubung baldi dan komponen kren — selalunya aplikasi kimpalan robotik terbesar di luar pembinaan kapal, yang memerlukan trunnion atau penentu kedudukan putar kecondongan tugas berat
- Aeroangkasa dan Pertahanan: Bahagian tangki bahan api, komponen rangka udara berstruktur dan selongsong motor roket — dikimpal dalam persekitaran terkawal menggunakan penentu kedudukan ketepatan tinggi dengan keperluan ketepatan sudut 0.01 darjah atau lebih baik
- Kereta Api dan Pengangkutan: Bingkai bogie, pemasangan pengganding dan bahagian badan kereta rel - biasanya dikimpal dengan penentu kedudukan trunnion besar dan sistem gantri robotik yang berfungsi seiring
- Tenaga Boleh Diperbaharui: Bahagian menara turbin angin, bingkai nacelle dan struktur penjejak suria — komponen yang sangat besar dan berat memerlukan sistem penentu kedudukan tersuai yang direka bentuk
Soalan Lazim Mengenai Robotic Welding Positioners
S: Apakah perbezaan antara kedudukan kimpalan dan pemutar kimpalan?
Pemutar kimpalan menyokong dan memutar bahan kerja silinder pada penggelek yang digerakkan — bahagiannya terletak pada penggelek dan berputar di bawah beratnya sendiri. Positioners, sebaliknya, mengapit atau memasang bahagian dan memutarkannya melalui paksi terdorong — memberikan kawalan sudut yang tepat tanpa mengira bentuk bahagian. Rotator digunakan hampir secara eksklusif untuk paip bulat dan vesel; penentu kedudukan mengendalikan geometri sewenang-wenangnya. Dalam kimpalan robotik, penentu kedudukan amat diutamakan kerana ia menyepadukan dengan pengawal robot sebagai paksi luaran yang diselaraskan, membolehkan gerakan disegerakkan yang tidak dapat disediakan oleh pemutar.
S: Bolehkah penentu kedudukan kimpalan robotik digunakan dengan semua proses kimpalan?
Ya — penentu kedudukan kimpalan robot adalah agnostik proses. Ia digunakan dengan GMAW (MIG), GTAW (TIG), FCAW, SAW (arka tenggelam), kimpalan plasma dan kimpalan laser. Spesifikasi penentu kedudukan (beban, kelajuan, ketepatan) mungkin berbeza mengikut proses — aplikasi SAW lazimnya memerlukan putaran yang perlahan dan stabil pada kelajuan yang tepat untuk mengekalkan selimut fluks, manakala penentu kedudukan GMAW boleh mengindeks lebih cepat antara kedudukan diskret. Keperluan proses hendaklah dinyatakan kepada pengilang penentu kedudukan sebelum pemilihan motor pemacu dan kotak gear dimuktamadkan.
S: Apakah ROI biasa untuk penentu kedudukan kimpalan robot?
Pulangan pelaburan banyak bergantung pada volum pengeluaran, kerumitan bahagian dan kos buruh manual semasa. Dalam persekitaran pembuatan automotif dan volum tinggi, tempoh ROI selama 10–18 bulan adalah tipikal untuk pemasangan penentu kedudukan roda ferris. Di kedai kerja atau permohonan volum rendah, 24-36 bulan adalah lebih biasa. Pengiraan ROI harus merangkumi penjimatan daripada kerja semula yang dikurangkan, pengagihan semula buruh, penggunaan boleh guna yang lebih rendah (kelajuan perjalanan kedudukan rata yang lebih pantas menggunakan lebih sedikit wayar bagi setiap unit panjang kimpalan), dan mengurangkan tuntutan kecederaan — bukan sahaja penjimatan buruh langsung daripada penggantian robot.
S: Bagaimanakah cara saya menghalang arus kimpalan daripada melalui galas penentu kedudukan?
Arus kimpalan yang dijalankan melalui galas penentu kedudukan menyebabkan kerosakan pemesinan nyahcas elektrik (EDM) pada perlumbaan galas, yang membawa kepada kegagalan galas pramatang — selalunya dalam beberapa bulan. Penyelesaian yang betul adalah untuk mengarahkan balik tanah kimpalan terus ke lekapan bahan kerja atau plat muka, memintas galas sepenuhnya, menggunakan kabel pembumian gred kimpalan yang dinilai untuk amperage yang dijangkakan. Banyak pengeluar penentu kedudukan membekalkan titik sambungan tanah khusus pada plat muka dan perumah kepala untuk tujuan ini. Jangan sekali-kali bergantung pada keluli struktur penentu kedudukan atau pemasangan galas sebagai laluan balik tanah.
S: Apakah penyelenggaraan yang diperlukan oleh kedudukan kimpalan robotik?
Selang penyelenggaraan bergantung pada kitaran tugas dan beban, tetapi keperluan standard termasuk: pemeriksaan dan penukaran minyak kotak gear setiap 2,000–4,000 jam, pelinciran galas setiap 500–1,000 jam, pengesahan penentukuran pengekod setiap 12 bulan, pemeriksaan kabel tanah setiap minggu untuk haus atau kerosakan, dan sandaran parameter pemacu servo selepas sebarang perisian. Pencemaran percikan kimpal pada plat muka dan kawasan paksi putaran hendaklah dibersihkan setiap hari. Penempatan dalam aplikasi kitaran tugas tinggi (dua atau tiga syif) hendaklah diperiksa oleh pasukan perkhidmatan pengilang setiap tahun.
S: Apakah isipadu bahagian minimum yang membenarkan penentu kedudukan kimpalan robotik?
Tiada ambang universal, tetapi sebagai garis panduan praktikal: jika satu bahagian mempunyai lebih daripada 3 operasi penempatan semula bagi setiap kitaran kimpalan, penentu kedudukan mungkin akan membayar balik dalam tempoh 24 bulan pada volum pengeluaran serendah 500 unit setahun — dengan syarat nilai bahagian itu penting dan kos kerja semula adalah tinggi. Untuk bahagian mudah dengan satu atau dua kedudukan semula, volum 2,000 setahun biasanya diperlukan untuk mewajarkan pelaburan modal dalam penentu kedudukan berbanding lekapan manual yang direka dengan baik.
Bawa pulang utama: Kedudukan kimpalan robotik bukan aksesori pilihan dalam sel kimpalan automatik moden — ia adalah mekanisme yang menjadikan kimpalan robotik dari segi ekonomi dan teknikal lebih baik daripada kimpalan manual merentasi julat aplikasi yang paling luas. Memilih jenis penentududukan yang betul, kapasiti, dan pendekatan penyepaduan dari awal ialah satu-satunya keputusan kejuruteraan yang paling penting dalam mana-mana projek automasi kimpalan. Utamakan kapasiti beban dengan margin, sahkan keserasian pengawal lebih awal, dan reka sistem keselamatan selari dengan seni bina mekanikal dan perisian.