10T Jajaran Sendiri Jenis Bersayap Pemutar Kimpalan
Jenis Bersayap Pemutar Penjajaran Sendiri 10T ialah mesin khusus untuk membantu dalam mengimpal lilitan bahan kerja silinder besar (seperti tangki ...
See Details
Kimpalan robot proses menggunakan lengan robot boleh atur cara yang dilengkapi dengan alat kimpalan untuk menyambung komponen logam secara automatik, memberikan masa kitaran yang lebih cepat, kualiti kimpalan yang lebih konsisten dan kos buruh jangka panjang yang lebih rendah daripada kimpalan manual. Daripada barisan pemasangan automotif kepada fabrikasi aeroangkasa, kimpalan robotik telah menjadi tulang belakang pembuatan moden. Panduan ini menerangkan cara setiap proses utama berfungsi, industri mana yang paling mendapat manfaat, dan cara memilih sistem yang sesuai untuk operasi anda.
Sistem kimpalan robotik terdiri daripada lengan robot, sumber kuasa kimpalan, penyuap wayar atau sistem penghantaran elektrod dan pengawal yang melaksanakan laluan kimpalan yang telah diprogramkan dengan ketepatan tahap milimeter. Robot mengikut trajektori yang ditentukan merentas bahan kerja, menggunakan bahan haba dan pengisi mengikut parameter tepat — voltan arka, kelajuan suapan wayar, kelajuan perjalanan dan aliran gas pelindung — yang ditetapkan semasa fasa pengaturcaraan.
Sistem kimpalan robot moden mengintegrasikan beberapa komponen utama:
Enam proses kimpalan robot yang paling banyak digunakan ialah MIG/GMAW, TIG/GTAW, kimpalan titik, kimpalan laser, kimpalan plasma dan kimpalan kacau geseran — masing-masing sesuai untuk bahan, jenis sambungan dan volum pengeluaran yang berbeza.
Kimpalan MIG Robotik ialah proses kimpalan robot yang paling banyak diterima pakai di seluruh dunia, merangkumi anggaran 50–60% daripada semua aplikasi kimpalan robot industri. Dalam Kimpalan Arka Logam Gas (GMAW), elektrod wayar yang disuap secara berterusan cair ke dalam kolam kimpalan manakala gas pelindung - biasanya campuran argon dan CO₂ - melindungi logam cair daripada pencemaran atmosfera.
Kimpalan TIG robotik menghasilkan kualiti kimpalan tertinggi dan kemasan estetik bagi sebarang proses arka, menjadikannya penting untuk aplikasi ketepatan dalam pembuatan aeroangkasa dan peranti perubatan. Kimpalan Arka Tungsten Gas (GTAW) menggunakan elektrod tungsten yang tidak boleh digunakan untuk menjana arka, dengan wayar pengisi ditambah secara berasingan jika diperlukan.
Kimpalan titik robotik ialah proses dominan dalam pembuatan badan putih automotif, dengan badan kenderaan tunggal memerlukan antara 3,000 dan 5,000 kimpalan titik individu. Kimpalan Titik Rintangan (RSW) mengapit dua kepingan logam yang bertindih di antara elektrod kuprum dan mengalirkan arus elektrik ampere tinggi melalui bahan, menghasilkan haba setempat yang menggabungkan kepingan pada titik diskret.
Kimpalan laser robotik memberikan kelajuan perjalanan terpantas dan zon terjejas haba terkecil daripada sebarang proses kimpalan gabungan, dengan kelajuan perjalanan sehingga 10 meter seminit dalam aplikasi kepingan nipis. Pancaran laser terfokus — biasanya daripada sumber laser gentian 1–20 kW — mencairkan logam asas dengan ketepatan yang melampau, tidak memerlukan sentuhan dengan bahan kerja.
Kimpalan plasma robotik merapatkan jurang antara TIG dan kimpalan laser, menawarkan penembusan yang lebih dalam daripada TIG pada kelajuan yang lebih pantas sambil kekal lebih berpatutan daripada sistem laser. Arka plasma yang sempit mencapai suhu melebihi 20,000°C, membolehkan kimpalan lubang kunci melalui bahagian yang lebih tebal dalam satu laluan.
Kimpalan kacau geseran robot ialah proses keadaan pepejal yang bergabung dengan logam di bawah takat leburnya, menjadikannya kaedah pilihan untuk mengimpal aloi aluminium yang sukar untuk digabungkan dengan proses arka konvensional. Pin alat berputar dihumbankan ke dalam garisan sambungan dan dilalui sepanjang jahitan, menghasilkan haba geseran yang mengplastis — tetapi tidak mencairkan — bahan asas.
Memilih proses kimpalan robot yang betul memerlukan pemadanan ciri proses dengan jenis bahan anda, konfigurasi sambungan, keperluan kualiti dan volum pengeluaran.
| Proses | Bahan | Kelajuan | Kualiti Kimpalan | Kos Persediaan | Aplikasi Terbaik |
| MIG/GMAW | Keluli, Al, SS | tinggi | bagus | Rendah–Sederhana | Pembuatan am |
| TIG/GTAW | Semua logam | Rendah–Sederhana | Cemerlang | Sederhana | Aeroangkasa, perubatan |
| Kimpalan Titik | Lembaran logam | Sangat Tinggi | bagus | Sederhana | Badan automotif |
| Laser | Semua logam | Sangat Tinggi | Cemerlang | tinggi | Bateri EV, elektronik |
| Plasma | Keluli, Ti, SS | Sederhana–High | Sangat Baik | Sederhana–High | Paip, bekas tekanan |
| Geseran Kacau | Aluminium, Cu | Sederhana | Cemerlang | tinggi | Aeroangkasa, dulang EV |
Jadual 1: Perbandingan proses kimpalan robot utama mengikut keserasian bahan, kelajuan, kualiti dan kos.
Kimpalan robotik secara konsisten mengatasi prestasi kimpalan manual dalam pemprosesan, kebolehulangan dan jumlah kos pemilikan — terutamanya dalam persekitaran pengeluaran volum tinggi di mana konsistensi adalah kritikal.
Pengimpal MIG robotik biasanya beroperasi pada 50–80% masa arka berbanding 20–30% untuk pengimpal manual mahir, dengan berkesan menggandakan keluaran kimpalan bersih setiap syif. Robot tidak mengambil rehat, keletihan atau perlahan menjelang penghujung syif. Dalam loji automotif tiga syif, satu sel robotik boleh menghasilkan apa yang memerlukan 6-9 pengimpal manual untuk dipadankan.
Sistem kimpalan robotik mengekalkan toleransi parameter kimpalan dalam ±1–2% merentasi beribu-ribu kimpalan berturut-turut, tahap konsistensi yang tidak dapat dikekalkan oleh pengimpal manusia sepanjang peralihan pengeluaran keseluruhan. Ini diterjemahkan terus kepada lebih sedikit kecacatan, kadar sekerap yang lebih rendah dan kos kerja semula yang dikurangkan. Banyak pengeluar melaporkan pengurangan kadar kecacatan sebanyak 30–50% selepas beralih daripada kimpalan manual kepada robotik.
Mengeluarkan pekerja daripada pendedahan arka langsung mengurangkan kejadian penyedutan asap kimpalan, kecederaan mata kilat arka UV dan melecur — beberapa kecederaan pekerjaan yang paling biasa dalam pembuatan. Pertubuhan Buruh Antarabangsa menganggarkan bahawa penyakit pekerjaan yang berkaitan dengan kimpalan menjejaskan ratusan ribu pekerja di seluruh dunia setiap tahun. Sel kimpalan robotik, dilengkapi dengan pengekstrakan wasap dan pagar keselamatan, secara mendadak mengurangkan risiko ini.
Walaupun sel kimpalan robotik memerlukan pelaburan awal yang ketara — biasanya $80,000–$250,000 setiap sel bergantung pada proses dan peranti — tempoh bayaran balik selama 12–36 bulan adalah perkara biasa dalam aplikasi volum tinggi. Apabila buruh, bahan habis pakai, sekerap dan kerja semula difaktorkan, kimpalan robotik biasanya mengurangkan kos kimpalan setiap bahagian sebanyak 25–45% dalam tempoh 5 tahun.
| Faktor | Kimpalan Robotik | Kimpalan Manual |
| Arc-On Time | 50–80% | 20–30% |
| Kebolehulangan Kimpalan | ±0.1–0.5mm | ±1–3mm |
| Kadar Kecacatan | Sangat Rendah (0.1–1%) | Rendah–Sederhana (2–8%) |
| Persediaan / Tukar ganti | Jam (pengaturcaraan semula) | minit |
| Pelaburan Permulaan | $80,000–$250,000 | $5,000–$30,000 |
| Kos Jangka Panjang | Lebih rendah | tinggier (labor-intensive) |
| Fleksibiliti | Sederhana (programmable) | tinggi (adaptive) |
| Keselamatan Pekerja Risk | rendah | Sederhana–High |
| Kelantangan Terbaik | tinggi (1,000 parts/run) | Rendah–Sederhana (1–500 parts) |
Jadual 2: Kimpalan robotik berbanding kimpalan manual merentas metrik prestasi utama, kos dan fleksibiliti.
Hampir setiap sektor pembuatan utama kini menggunakan proses kimpalan robot, tetapi automotif, aeroangkasa, peralatan pembinaan dan elektronik pengguna mewakili kepekatan tertinggi penggunaan kimpalan robotik.
Industri automotif ialah pengguna tunggal terbesar bagi kimpalan robot, dengan anggaran 30–40% daripada semua robot industri digunakan secara global untuk melaksanakan tugas kimpalan dalam pengeluaran kenderaan. Garisan badan-dalam-putih menggunakan ratusan sel kimpalan titik robotik untuk memasang panel pintu, kuali lantai, rel bumbung dan tiang. Sistem ekzos, tangki bahan api, dan komponen casis biasanya disambungkan oleh robot MIG atau kimpalan laser.
Aplikasi aeroangkasa menuntut piawaian kualiti kimpalan tertinggi, menjadikan kimpalan TIG robot, plasma dan kacau geseran sebagai proses dominan untuk komponen kerangka pesawat berstruktur. Robotik FSW digunakan untuk menyertai panel fiuslaj aluminium dan kulit sayap, manakala robotik TIG mengendalikan komponen enjin titanium dan pemasangan talian hidraulik.
Lengan penggali, baldi pemuat, boom kren, dan rangka keluli berstruktur lazimnya dibuat menggunakan kimpalan MIG robotik kerana bahan plat tebal yang terlibat dan jumlah yang tinggi diperlukan. Kimpalan robotik dalam sektor ini mengurangkan ketegangan fizikal pada pengimpal yang bekerja dengan komponen berat dan meningkatkan konsistensi pada kimpalan struktur panjang yang sukar dilaksanakan secara manual.
Pertumbuhan pesat kenderaan elektrik telah menjadikan kimpalan laser robotik sangat diperlukan untuk kimpalan tab sel bateri, pemasangan modul dan fabrikasi dulang bateri. Pek bateri EV boleh mengandungi beribu-ribu kimpalan laser individu, yang kesemuanya mesti memenuhi piawaian kebocoran dan kekonduksian yang ketat — sasaran yang mustahil untuk proses manual pada skala.
Memilih proses kimpalan robot yang betul memerlukan penilaian lima faktor utama: jenis dan ketebalan bahan asas, reka bentuk sambungan, standard kualiti kimpalan yang diperlukan, volum pengeluaran tahunan dan belanjawan modal yang tersedia.
Proses kimpalan robot generasi seterusnya sedang dibentuk oleh kecerdasan buatan, robotik kolaboratif dan sistem kawalan penyesuaian masa nyata yang menjadikan automasi boleh diakses oleh pengeluar yang lebih kecil.
Kimpalan MIG Robotik (GMAW) ialah proses kimpalan robot yang paling biasa digunakan, mewakili majoriti semua kimpalan robot industri di seluruh dunia. Gabungan kelajuan, kepelbagaian bahan, kos boleh guna yang rendah, dan kemudahan pengaturcaraan menjadikannya pilihan lalai untuk kebanyakan pemasangan kimpalan robot baharu dalam fabrikasi am dan pembuatan automotif.
Masa pengaturcaraan untuk sel kimpalan robotik berjulat dari beberapa jam untuk bahagian mudah dengan laluan kimpalan pendek hingga beberapa minggu untuk pemasangan berbilang laluan yang kompleks dengan berpuluh-puluh sambungan kimpalan. Perisian pengaturcaraan luar talian boleh mengurangkan masa pengaturcaraan pada robot sebanyak 50–70% dengan membenarkan jurutera mensimulasikan dan memperhalusi laluan kimpalan pada model digital sebelum penggunaan.
Batasan utama kimpalan robot ialah kos modal permulaan yang tinggi, mengurangkan fleksibiliti untuk pengeluaran bahagian volum rendah atau sangat pelbagai, dan keperluan untuk kualiti pemasangan bahagian yang konsisten. Robot cemerlang dalam tugasan berulang pada bahagian yang konsisten tetapi bergelut dengan pembuatan keputusan penyesuaian yang digunakan oleh pengimpal manusia yang berpengalaman apabila menangani jurang yang tidak teratur, lekapan yang herot atau konfigurasi sambungan luar biasa. Penjejakan jahitan dan sistem AI secara beransur-ansur menutup jurang ini.
Ya — sistem kimpalan robot kolaboratif dan perisian pengaturcaraan luar talian telah menjadikan kimpalan robotik berdaya maju secara ekonomi untuk saiz kelompok sekecil 25–50 bahagian. Sistem kimpalan Cobot dengan antara muka pengaturcaraan teach-pendant atau tablet membolehkan pengendali tanpa kemahiran pengaturcaraan robot tradisional menyediakan pekerjaan baharu dalam masa kurang satu jam, menjadikannya praktikal untuk kedai kerja dan fabrikasi tersuai.
Sistem kimpalan robotik masih mesti menghasilkan kimpalan yang memenuhi piawaian AWS, ASME, ISO atau khusus pelanggan yang sama yang diperlukan bagi kimpalan manual — robot tidak memperakui kimpalan secara automatik. Walau bagaimanapun, ketekalan dan keupayaan pembalakan data sistem robotik menjadikannya lebih mudah untuk menunjukkan kawalan proses semasa audit kualiti dan ujian kelayakan prosedur kimpalan.
Sistem kimpalan robot memerlukan penyelenggaraan tetap bahan habis pakai obor kimpalan (petua kenalan, muncung, pelapik), pelinciran berkala dan pemeriksaan sambungan lengan robot, dan penentukuran TCP (Tool Center Point) untuk mengekalkan ketepatan kedudukan. Kebanyakan sistem telah merancang selang penyelenggaraan 500–1,000 jam operasi. Program penyelenggaraan pencegahan yang betul boleh memanjangkan hayat perkhidmatan lengan robot kepada 10–15 tahun.
Kimpalan robotik sedang berubah — bukannya menghapuskan — peranan pengimpal manusia, mengalihkan permintaan ke arah jawatan berkemahiran lebih tinggi seperti pengaturcara robot, jurutera kimpalan dan juruteknik automasi. Banyak pengilang melaporkan bahawa kimpalan robotik telah membolehkan mereka menempatkan semula pengimpal berpengalaman ke kerja yang rumit, tersuai atau pembaikan yang belum dapat dikendalikan oleh robot dengan berkesan. Di pasaran yang menghadapi kekurangan pengimpal mahir, kimpalan robotik semakin menjadi keperluan dan bukannya keutamaan.
Proses kimpalan robot secara asasnya telah mengubah kualiti pembuatan, kelajuan dan ekonomi merentasi hampir setiap industri intensif logam. Sama ada anda menilai kimpalan MIG untuk fabrikasi keluli struktur, kimpalan laser untuk pengeluar bateri EV atau kimpalan TIG untuk pembekal aeroangkasa, prinsip terasnya tetap sama: pemadanan proses dengan aplikasi memberikan kualiti kimpalan terbaik pada kos setiap bahagian yang paling rendah.
Memandangkan penjejakan jahitan dipacu AI, robot kolaboratif dan alat pengaturcaraan luar talian mengurangkan halangan untuk masuk, kimpalan robotik bukan lagi domain eksklusif pengeluar automotif besar. Untuk sebarang operasi yang menghasilkan lebih daripada beberapa ratus bahagian setahun pada geometri yang boleh diulang, melabur dalam proses kimpalan robot yang betul ialah salah satu keputusan pulangan tertinggi yang terdapat dalam pembuatan moden.
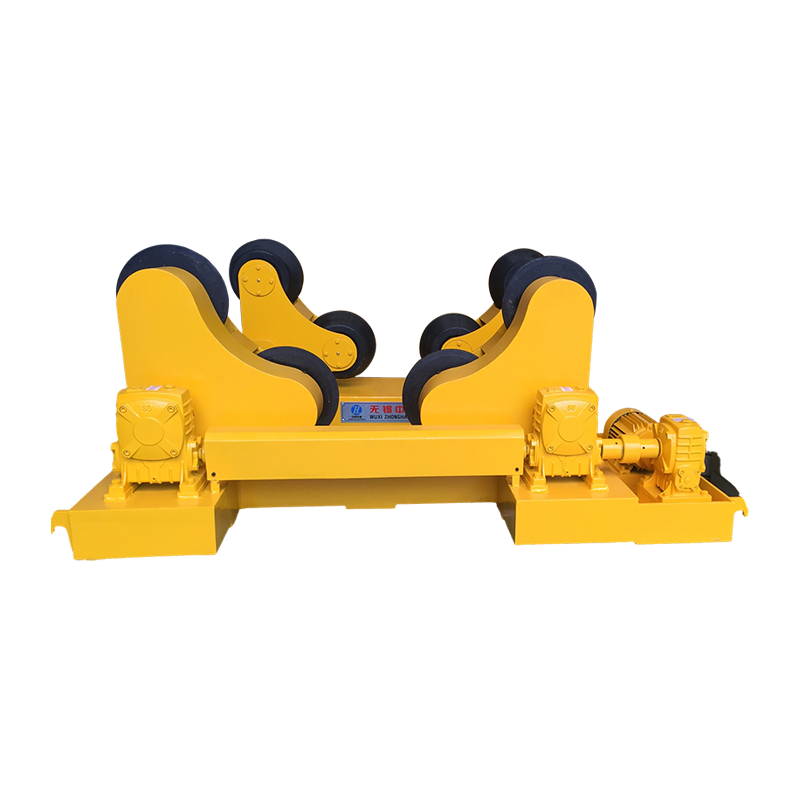
Jenis Bersayap Pemutar Penjajaran Sendiri 10T ialah mesin khusus untuk membantu dalam mengimpal lilitan bahan kerja silinder besar (seperti tangki ...
See Details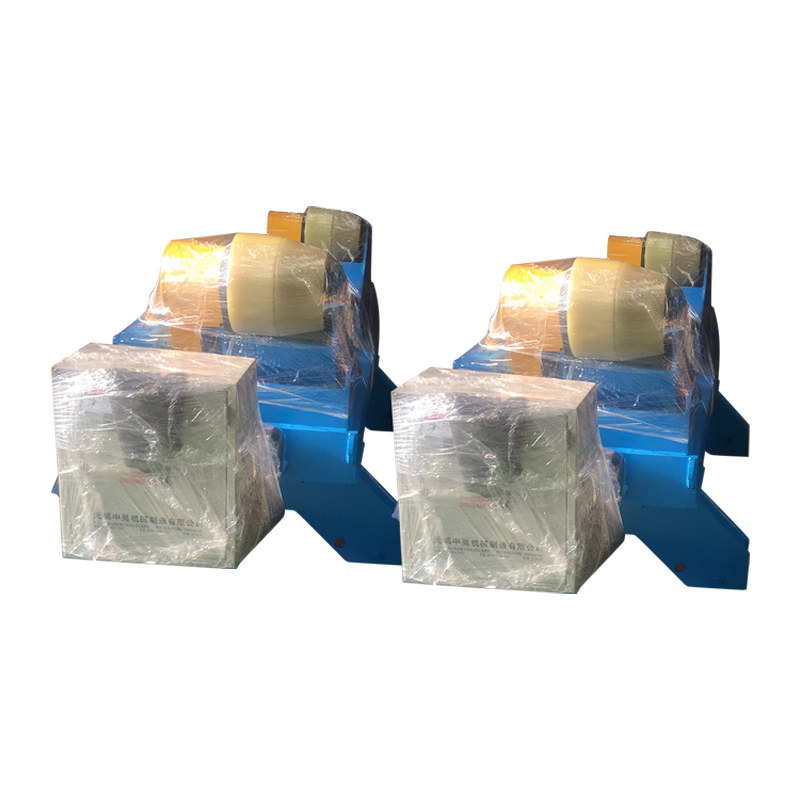
Mesin putar kimpalan penjajaran kendiri 20T airfoil digunakan secara meluas dalam industri seperti kapal tekanan, peralatan kimia, menara turbin an...
See Details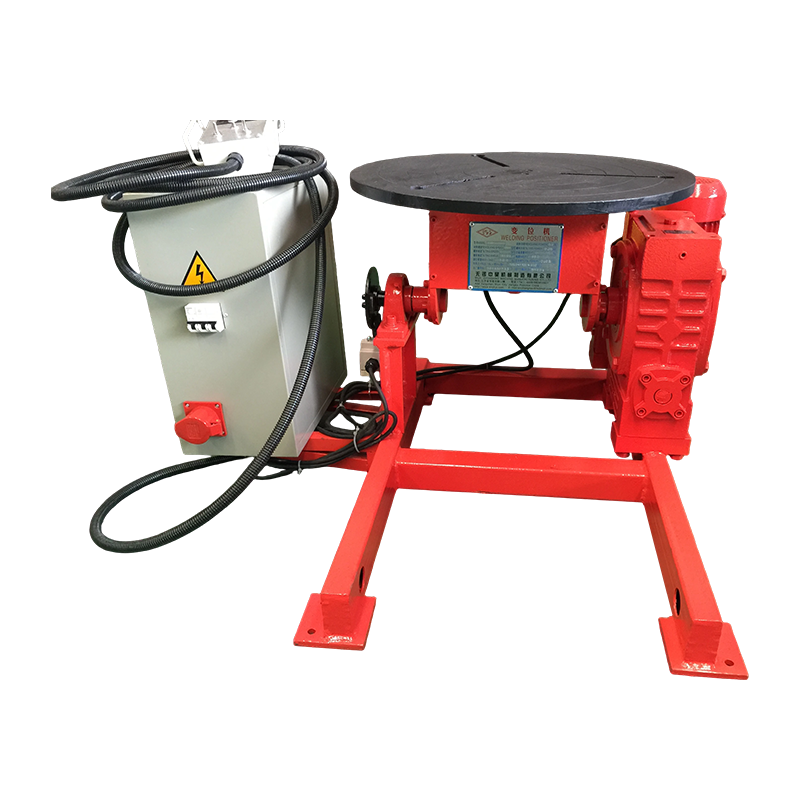
Positioner Kimpalan Konvensional 100KG ialah peralatan penentududukan universal untuk mengimpal bahan kerja bersaiz kecil dan sederhana. Ia menyesu...
See Details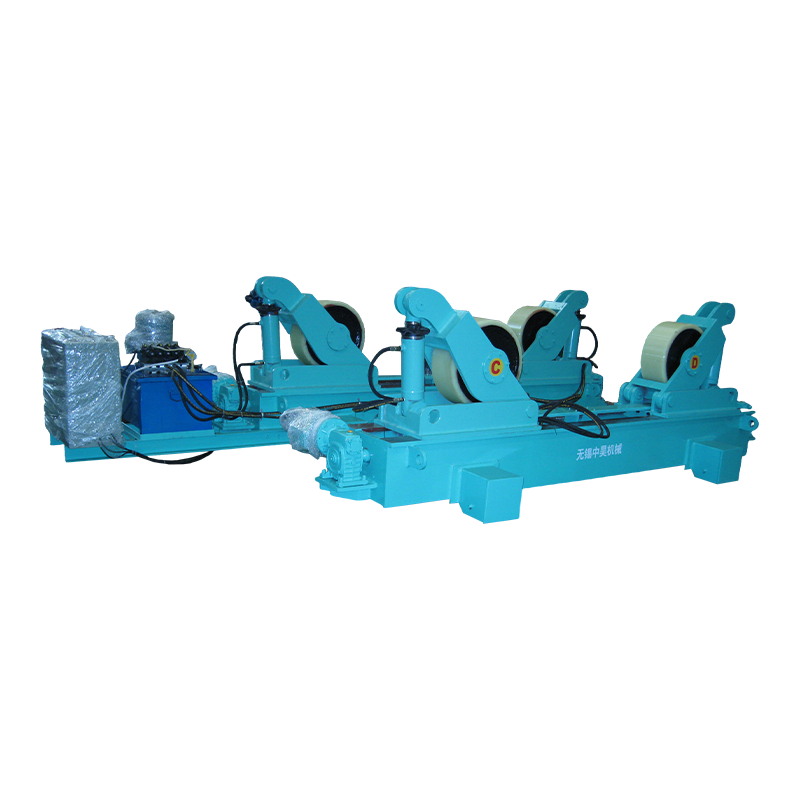
Pemutar kimpalan muat 80t dengan pergerakan orbit manual adalah peralatan khas untuk mengimpal bahan kerja sederhana dan berat. Ia boleh membawa 80...
See Details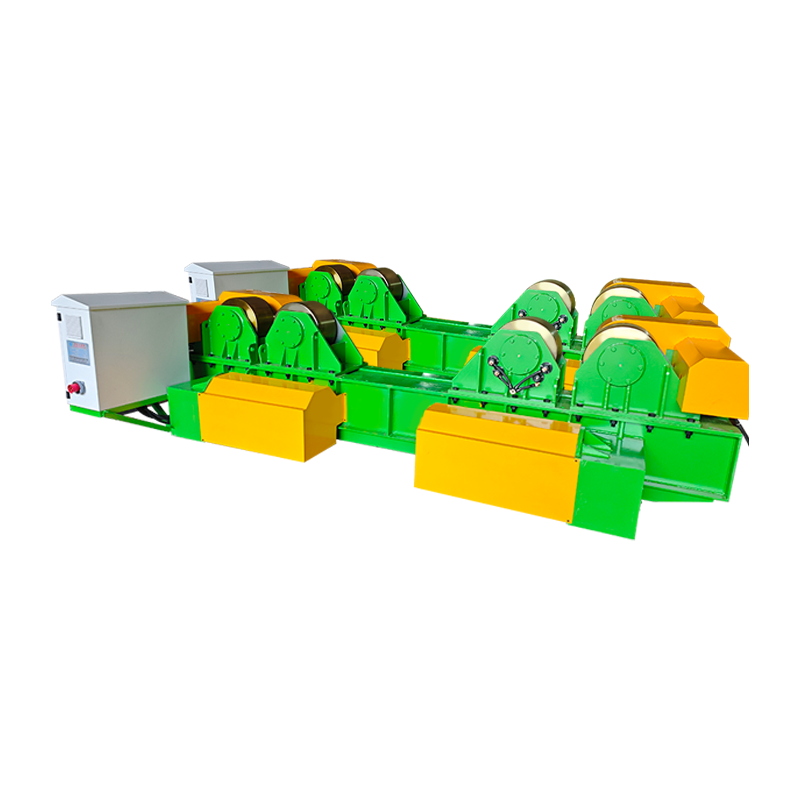
Pemutar kimpalan muat 40t dengan pergerakan orbit manual angkat hidraulik ialah peralatan tambahan kimpalan bersaiz sederhana dengan kapasiti beban...
See Details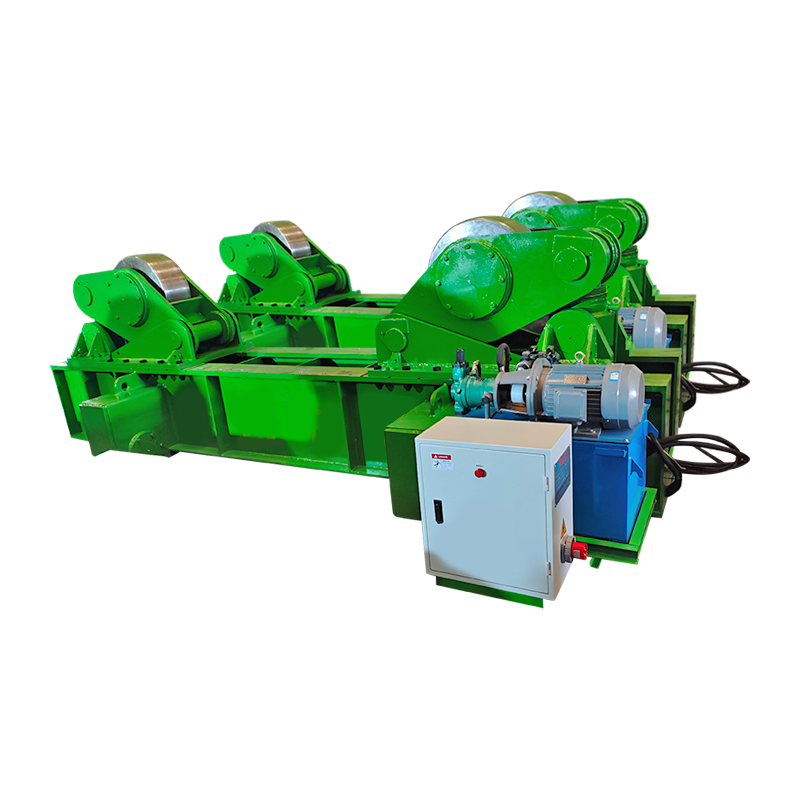
Pemutar kimpalan muat 300t dengan pergerakan orbit manual mempunyai kapasiti galas beban 300 tan dan boleh menyokong bahan kerja silinder besar sec...
See DetailsHak Cipta 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Hak Cipta Terpelihara Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com