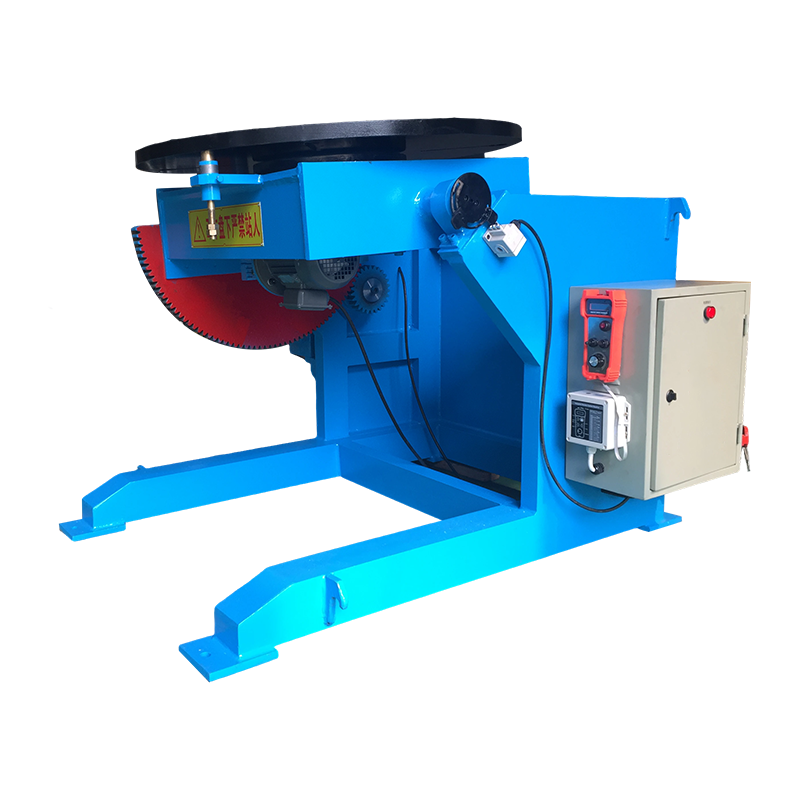
Penentu Kedudukan Kimpalan Konvensional 1T
Positioner Kimpalan Konvensional 1T ialah peralatan piawai khusus untuk kimpalan bahan kerja peringkat 1T. Ia menggunakan penghantaran konvensional...
See Details
Kedudukan kimpalan ialah peranti mekanikal yang memutar, mencondongkan atau meletakkan semula bahan kerja untuk meletakkan setiap sambungan kimpalan dalam kedudukan rata atau mendatar yang optimum, manakala jenis robot kimpalan rujuk kepada pelbagai konfigurasi lengan automatik — diartikulasikan, SCARA, Cartesian, kolabatauatif dan banyak lagi — yang melaksanakan kimpalan itu sendiri. Digunakan secara bebas, setiap satu meningkatkan kualiti kimpalan dan ergonomik pengendali. Digunakan bersama dalam sel kimpalan bersepadu, mereka menghapuskan kimpalan luar kedudukan sepenuhnya, mengurangkan masa kitaran sebanyak 30–60%, dan membolehkan pengeluaran berterusan tanpa pengawasan merentas industri daripada fabrikasi berat kepada elektronik ketepatan.
A penentu kedudukan kimpalan ialah sistem pegangan kerja berkuasa yang memanipulasi orientasi bahan kerja semasa mengimpal supaya sambungan sentiasa dipersembahkan kepada pengimpal atau robot kimpalan dalam kedudukan yang paling mudah diakses dan menguntungkan graviti. Matlamat utama adalah untuk menukar kimpalan atas, menegak dan mendatar — yang lebih perlahan, kurang konsisten dan memerlukan kemahiran pengimpal yang lebih tinggi — kepada kedudukan rata (1G) atau fillet mendatar (2F), yang menghasilkan kimpalan berkualiti tinggi pada kelajuan perjalanan terpantas.
Penentu kedudukan kimpalan dikelaskan mengikut paksi gerakan, kapasiti beban dan aplikasinya. Enam jenis yang paling biasa ialah:
Kedudukan meja putar memutarkan bahan kerja pada satu paksi mendatar, menjadikannya sesuai untuk kimpalan lilitan pada bahagian silinder seperti bebibir, bejana tekanan dan kili paip. Kapasiti beban berkisar dari 50 kg hingga lebih 100,000 kg untuk model industri berat. Kelajuan putaran biasanya 0.1–5 RPM , boleh laras untuk memadankan kelajuan perjalanan kimpalan dengan tepat.
Penentu kedudukan senget dan putar menyediakan dua paksi gerakan — paksi senget (biasanya 0–135°) dan paksi putaran — membenarkan bahagian yang kompleks diposisikan semula ke hampir mana-mana sudut tanpa membuka pengapit. Ia adalah jenis penentu kedudukan standard yang paling serba boleh dan digunakan secara meluas untuk fabrikasi struktur, bingkai peralatan pertanian, dan penimbang komponen automotif. 100–10,000 kg .
Penempatan stok kepala-tailstock menyokong bahan kerja yang panjang dan berat antara dua hujung terdorong — stok kepala (berkuasa) dan stok ekor (sokongan atau berkuasa). Konfigurasi ini penting untuk mengimpal aci, gandar, boom, dan rasuk di mana panjang bahagian melebihi 1–2 meter dan mesti diputar secara berterusan. Kapasiti beban berkisar dari 500 kg hingga 50,000 kg dengan jarak tengah sehingga 10 meter atau lebih.
Penduduk roda ferris memasang dua lekapan bahan kerja pada sisi bertentangan bingkai berputar, membenarkan satu bahagian dikimpal manakala bahagian lain dimuatkan atau dipunggah — meningkatkan masa arka secara mendadak untuk 85–95% berbanding 40–60% pada persediaan stesen tunggal. Ia banyak digunakan dalam sel kimpalan robot volum tinggi untuk bahagian casis automotif, hab roda dan komponen ekzos.
Penentu kedudukan trunnion memutarkan pemasangan besar dan besar — seperti boom peralatan pembinaan, rangka nasel turbin angin dan bahagian kapal — mengelilingi paksi mendatar menggunakan dua gelang batang. Direka untuk beban yang melampau 10,000–500,000 kg , ia biasanya dipasang di lantai di kedai fabrikasi berat dengan akses kren atas kepala.
Manipulator lajur dan boom menggabungkan kedudukan kimpalan dengan boom boleh laras yang meletakkan obor kimpalan di atas bahan kerja pegun atau berputar perlahan-lahan. Ledakan menyediakan perjalanan X, Y dan Z 1–10 meter setiap paksi , menjadikan sistem ini penyelesaian standard untuk jahitan membujur kapal tekanan, fabrikasi tangki besar dan kimpalan struktur luar pesisir.
| Jenis Penempatan | Paksi Pergerakan | Kapasiti Beban Biasa | Permohonan Utama |
|---|---|---|---|
| Meja putar | 1 (putaran) | 50 kg – 100,000 kg | Paip, bebibir, bekas tekanan |
| Condongkan-dan-Putar | 2 (putaran condong) | 100 kg – 10,000 kg | Bingkai struktur, peralatan ag |
| Headstock-Tailstock | 1–2 (putaran) | 500 kg – 50,000 kg | Aci, rasuk, fabrikasi panjang |
| Roda Ferris (Bingkai-H) | 2 (lekapan bingkai) | 100 kg – 3,000 kg setiap sisi | Sel robotik, bahagian volum tinggi |
| Trunnion | 1 (putaran) | 10,000 kg – 500,000 kg | Fabrikasi berat, pembinaan |
| Lajur & Ledakan | 3 (Putaran X, Y, Z) | Pegun / sangat besar | Tangki, kapal tekanan, luar pesisir |
Jadual 1: Perbandingan jenis penentu kedudukan kimpalan mengikut paksi gerakan, kapasiti beban dan aplikasi utama.
The jenis robot kimpalan meliputi spektrum luas seni bina mekanikal, setiap satu direka bentuk untuk kombinasi capaian, muatan, ketepatan dan fleksibiliti yang berbeza. Memilih jenis robot yang betul adalah sama pentingnya dengan memilih proses kimpalan — seni bina yang salah mengehadkan akses, mengurangkan kebolehulangan atau meningkatkan masa kitaran secara tidak perlu.
Robot artikulasi adalah jenis yang dominan dalam automasi kimpalan, menyumbang lebih 70% daripada semua robot kimpalan yang dipasang secara global. Enam penyambung berputar mereka mereplikasi rangkaian penuh gerakan lengan manusia, membolehkan obor akses kepada geometri penyambung yang kompleks dari hampir mana-mana sudut. Kapasiti muatan berkisar dari 3 kg hingga 20 kg untuk aplikasi obor kimpalan, dengan sampul cap capaian 600 mm hingga 3,100 mm . Kebolehulangan kedudukan biasanya ±0.02–0.08 mm .
Robot SCARA (Selective Compliance Articulated Robot Arm) beroperasi dalam satah mendatar dengan paksi Z menegak, menjadikannya sangat sesuai untuk kimpalan titik pada pemasangan rata atau melengkung lembut seperti perumah elektronik, komponen logam kepingan nipis dan bahagian dalaman automotif. Paksi menegak tegar mereka memberikan kebolehulangan yang sangat baik ±0.01–0.02 mm tetapi mengehadkan akses kepada sendi yang sangat ceruk berbanding robot yang diartikulasikan 6 paksi.
Robot kimpalan Cartesian bergerak di sepanjang tiga paksi linear (X, Y, Z) yang dipasang pada struktur gantri atas, meliputi sampul kerja 1 m × 1 m sehingga 20 m × 10 m atau lebih besar. Mereka cemerlang dalam mengimpal panel rata yang besar, bahagian pembinaan kapal dan keluli jambatan di mana tiada robot satu lengan mempunyai jangkauan yang mencukupi. Pergerakan linear mereka menjadikan pengaturcaraan mudah dan ketepatan laluan sangat tinggi - biasanya ±0.1 mm merentasi rentang yang besar.
Robot kimpalan kolaboratif (kobot) direka bentuk untuk berfungsi dengan selamat bersama pengendali manusia tanpa pengawal keselamatan penuh, menggunakan penderia daya tork untuk mengesan sentuhan dan berhenti serta-merta. Kobot kimpalan biasanya menawarkan muatan sebanyak 5–16 kg dan capaian daripada 850–1,300 mm . Ia sesuai untuk pengeluaran kumpulan kecil, campuran tinggi di mana pengaturcaraan semula yang kerap diperlukan — masa persediaan untuk bahagian baharu boleh dikurangkan kepada bawah 30 minit menggunakan pengaturcaraan pengajaran berpandukan tangan.
Robot tujuh paksi menambah trek linear atau sambungan lengan berlebihan pada seni bina 6 paksi standard, memberikan robot tahap kebebasan tambahan untuk mencapai halangan, mengekalkan sudut obor dalam ruang yang sempit dan mengelakkan kedudukan singulariti. Ia semakin digunakan dalam kimpalan aeroangkasa, fabrikasi struktur yang kompleks, dan sel penentu kedudukan bersepadu di mana paksi robot dan penentu kedudukan diselaraskan secara serentak. Sistem 7 paksi yang dipasang trek boleh meliputi jarak linear sehingga 50 meter .
Robot kimpalan titik ialah robot artikulasi muatan berat yang dikonfigurasikan khusus untuk membawa senapang kimpalan titik rintangan, yang biasanya mempunyai berat 40–150 kg . Mereka adalah tulang belakang pengeluaran automotif body-in-white, di mana badan kenderaan tunggal memerlukan 3,000–5,000 kimpalan titik disiapkan dalam masa kurang daripada 60 saat menggunakan sel terkoordinasi 10–20 robot. Muatan berkisar dari 100 kg hingga 500 kg untuk konfigurasi senjata berat.
| Jenis Robot | Kapak | Muatan | Kebolehulangan | Proses Kimpalan Terbaik |
|---|---|---|---|---|
| Berartikulasi (6 paksi) | 6 | 3–20 kg | ±0.02–0.08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5–20 kg | ±0.01–0.02 mm | Titik, kimpalan mikro |
| Cartesian (Gantry) | 3–5 | 20–500 kg | ±0.1 mm | SAW, MIG (panel besar) |
| Kerjasama (Cobot) | 6–7 | 5–16 kg | ±0.03–0.1 mm | MIG, TIG (campuran tinggi) |
| Tujuh Paksi | 7 | 5–20 kg | ±0.02–0.05 mm | TIG, laser, geometri kompleks |
| Robot Kimpalan Titik | 6 | 100–500 kg | ±0.1–0.2 mm | Kimpalan titik rintangan |
Jadual 2: Perbandingan jenis robot kimpalan mengikut paksi, muatan, kebolehulangan, dan proses kimpalan yang disyorkan.
menyepadukan penentu kedudukan kimpalans dengan robot kimpalan mencipta sel kimpalan berbilang paksi yang diselaraskan di mana paksi penentu kedudukan dianggap sebagai paksi robot luaran — disegerakkan dalam masa nyata dengan pengawal robot supaya pergerakan bahan kerja dan pergerakan obor berlaku serentak. Ini dikenali sebagai gerakan yang diselaraskan or penyelarasan paksi luaran , dan ia memberikan beberapa kelebihan kritikal:
Perbezaan produktiviti dan kualiti antara kimpalan dengan dan tanpa positioner adalah besar dan boleh diukur merentas setiap penunjuk prestasi utama:
| Metrik | Tanpa Positioner | Dengan Positioner |
|---|---|---|
| Kedudukan kimpalan | Semua jawatan (1G–6G) | Rata/mendatar (1G/2F) |
| Kelajuan suapan wayar (MIG) | 4–7 m/min | 8–15 m/min |
| Kadar pemendapan | 2–4 kg/j | 5–12 kg/j |
| Kerja semula / kadar kecacatan | 3–8% | 0.5–1.5% |
| Masa arka (sel robot) | 50–65% | 85–95% |
| Risiko ergonomik pengendali | Tinggi (overhead / janggal) | Rendah (rata / duduk) |
Jadual 3: Perbandingan prestasi kimpalan dengan dan tanpa penyepaduan kedudukan dalam sel kimpalan robotik.
Gabungan jenis positioner dan jenis robot yang berbeza adalah optimum untuk setiap industri berdasarkan geometri bahagian, isipadu dan keperluan kualiti:
Pengeluaran body-in-white automotif bergantung pada robot kimpalan titik (6 paksi, muatan 100–500 kg) dipasangkan dengan penentu kedudukan roda ferris untuk mencapai daya pengeluaran yang diperlukan untuk pengeluaran besar-besaran. Kedai badan biasa digunakan 200–400 robot kimpalan merentas berbilang sel yang diselaraskan, menghasilkan badan kenderaan baharu setiap 60–90 saat.
Kegunaan kimpalan paip lilitan dan kapal penentu kedudukan meja putar atau stok kepala-tailstock dengan robot kimpalan MIG atau TIG yang diartikulasikan . Penentu kedudukan memutar paip manakala robot mengekalkan kedudukan obor tetap — teknik yang mencapai kualiti kimpalan memenuhi keperluan kod ASME Seksyen IX dan API 1104 dengan penembusan akar yang konsisten merentas sambungan dari 50 mm hingga 2,000 mm diameter .
Kimpalan panel besar dalam kegunaan pembinaan kapal Robot kimpalan gantri Cartesian dengan submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to 20 meter panjang . Bahagian badan kapal melengkung dan pemasangan rasuk-T digunakan penentu kedudukan trunnion untuk memutarkan unit struktur besar-besaran (50–200 tan) manakala robot MIG yang diartikulasikan melengkapkan kimpalan fillet dan punggung.
Pembuat kontrak campuran tinggi dan volum rendah mendapat manfaat paling banyak daripadanya robot kimpalan kolaboratif (kobot) dipadankan dengan kompak penentu kedudukan condong-dan-putar . Sel kimpalan kobot boleh diprogramkan semula untuk bahagian baharu dalam masa kurang daripada 30 minit, menjadikannya berdaya maju dari segi ekonomi untuk saiz kelompok sekecil 5–50 bahagian — jauh di bawah ambang 500 bahagian yang biasanya diperlukan untuk mewajarkan pelaburan sel kimpalan robot tradisional.
Memadankan penentu kedudukan dan jenis robot yang betul dengan aplikasi anda memerlukan penilaian lima parameter teras:
A lekapan kimpalan ialah peranti pengapit statik yang memegang bahan kerja pada kedudukan tetap semasa mengimpal. A penentu kedudukan kimpalan ialah sistem gerakan berkuasa yang secara aktif menggerakkan dan memutarkan bahan kerja semasa atau di antara kimpalan. Lekapan mengutamakan ketepatan dimensi dan kebolehulangan; penentu kedudukan mengutamakan kebolehcapaian bersama dan pengoptimuman kedudukan. Dalam amalan, lekapan hampir selalu dipasang pada penentu kedudukan untuk mendapatkan faedah kedua-duanya.
Untuk aplikasi campuran tinggi, volum rendah, ya — kobot boleh menjadi lebih kos efektif dan fleksibel. Walau bagaimanapun, kobot beroperasi pada kelajuan yang lebih rendah (biasanya 30–50% lebih perlahan daripada robot industri dalam mod kimpalan kerana had kelajuan keselamatan apabila manusia hadir) dan membawa muatan yang lebih rendah. Untuk pengeluaran khusus volum tinggi, robot kimpalan artikulasi 6 paksi tradisional kekal unggul dalam pemprosesan, kitaran tugas dan kos jangka panjang setiap kimpalan.
Penentu kedudukan condong-dan-putar standard menambah 2 paksi luar kepada pengawal robot, menjadikan jumlah paksi diselaraskan bagi sel robot 6 paksi kepada 8. Stok ekor kepala dengan kedua-dua hujung didorong menambah 2 paksi; penentu kedudukan roda ferris (putaran lekapan bingkai) menambah 2–3 paksi. Pengawal robot moden menyokong sehingga 18–27 jumlah paksi terkoordinasi , membolehkan sel multi-robot, multi-posisi yang kompleks.
Semua proses kimpalan arka utama digunakan dengan robot kimpalan. MIG/MAG (GMAW) adalah yang paling biasa — kira-kira 65% daripada semua kimpalan arka robotik. TIG (GTAW) digunakan untuk keluli tahan karat dan titanium yang memerlukan kualiti tertinggi. Kimpalan plasma mengendalikan kimpalan lubang kunci ketepatan pada bahan nipis. Kimpalan laser berkembang pesat untuk automotif dan elektronik. Arka tenggelam (SAW) digunakan secara eksklusif pada robot Cartesian gantri untuk kimpalan rata pemendapan tinggi.
Untuk pengeluaran volum sederhana (5,000–50,000 bahagian/tahun), sel kimpalan robotik yang lengkap dengan penyepaduan kedudukan biasanya mencapai pulangan pelaburan dalam 18–36 bulan . ROI didorong oleh pengurangan kos buruh (satu operator menyelia 2–4 robot berbanding 4–8 pengimpal manual), mengurangkan kos kerja semula (kadar kecacatan menurun daripada 5–8% kepada di bawah 1.5%) dan peningkatan daya pengeluaran (40–80% lebih banyak bahagian setiap syif). Aplikasi automotif volum tinggi selalunya mencapai ROI di bawah 12 bulan .
ya. Untuk gerakan yang diselaraskan, penentu kedudukan mesti dikonfigurasikan sebagai paksi luar denganin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 jam penentukuran dan ujian oleh penyepadu terlatih. Setelah dikonfigurasikan, program robot secara automatik menyegerakkan penentu kedudukan dan gerakan obor — tiada pengaturcaraan penentu kedudukan yang berasingan diperlukan.
Kedudukan kimpalan dan pelbagai jenis robot kimpalan adalah teknologi pelengkap yang, apabila dipadankan dan disepadukan dengan betul, memberikan keupayaan pembuatan yang tidak boleh dicapai secara bersendirian. Positioner memastikan setiap sambungan sentiasa berada dalam kedudukan kimpalan yang optimum; robot memberikan pelaksanaan yang konsisten, tanpa jemu pada kelajuan dan tahap kualiti yang tidak dapat dipadankan oleh proses manual. Sama ada anda menyediakan kedai kerja dengan sel penentu kedudukan kobot dan kecondongan yang padat atau mereka bentuk talian kimpalan titik automotif volum tinggi dengan penentu kedudukan roda ferris dan 20 robot artikulasi, kunci kejayaan terletak pada pemadanan jenis penentu kedudukan, seni bina robot dan proses kimpalan dengan geometri bahagian khusus anda, volum pengeluaran dan keperluan kualiti.
Positioner Kimpalan Konvensional 1T ialah peralatan piawai khusus untuk kimpalan bahan kerja peringkat 1T. Ia menggunakan penghantaran konvensional...
See Details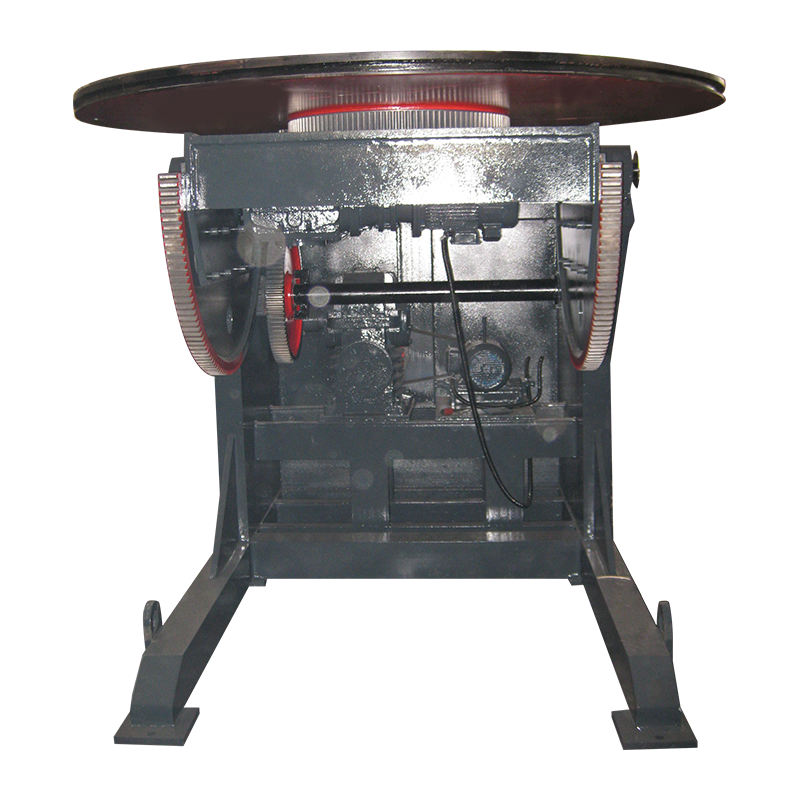
Positioner Kimpalan Konvensional 50T ialah peranti yang direka khusus untuk aplikasi kimpalan tugas berat, terutamanya digunakan untuk meletakkan d...
See Details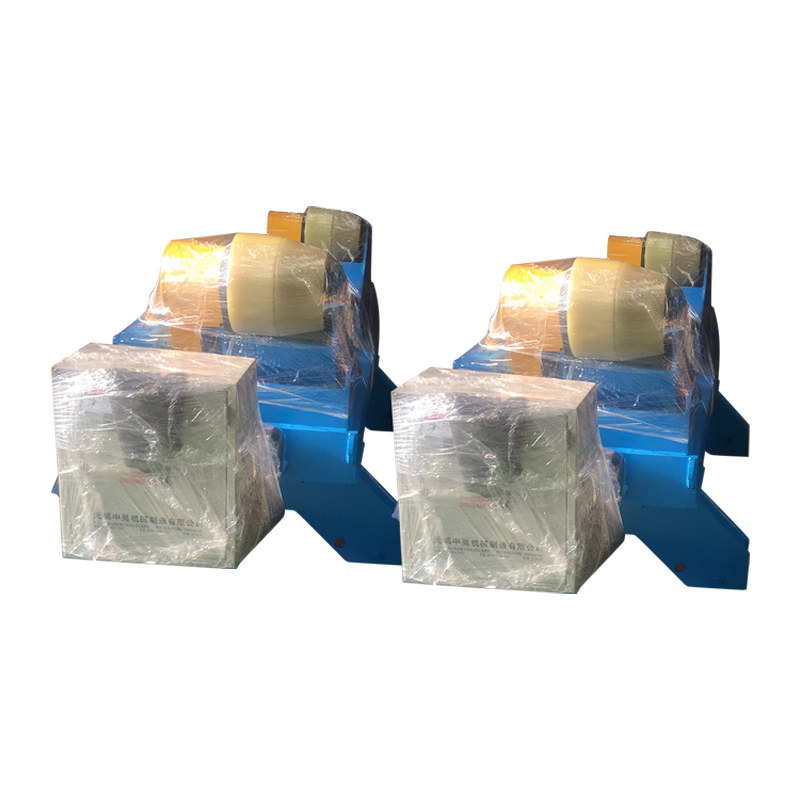
Mesin putar kimpalan penjajaran kendiri 20T airfoil digunakan secara meluas dalam industri seperti kapal tekanan, peralatan kimia, menara turbin an...
See Details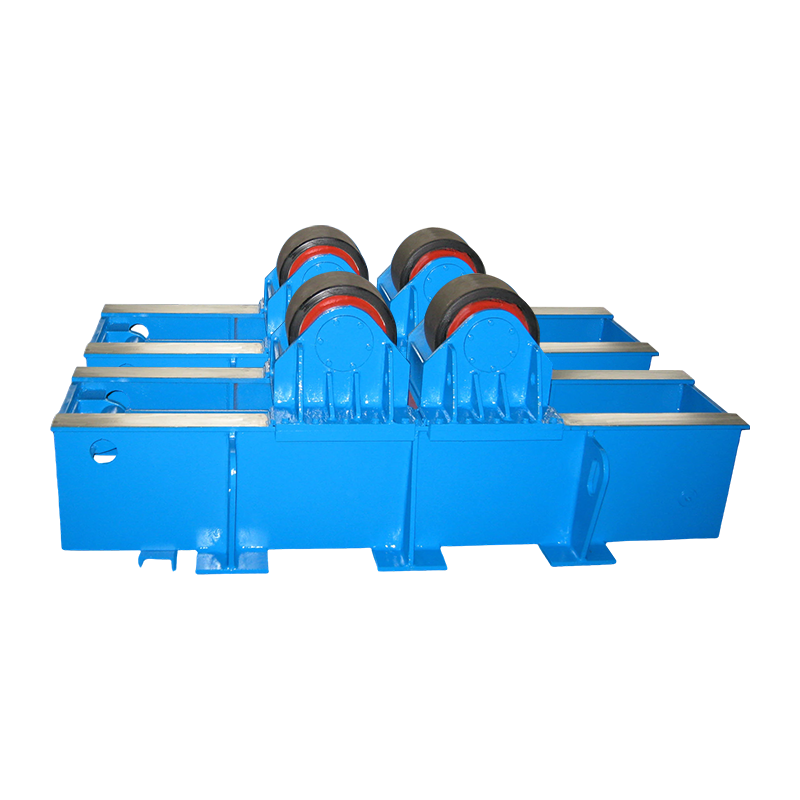
Pemutar Kimpalan Fit Up 40T dengan Tolakan Mendatar Hidraulik mempunyai beban berkadar 40 tan dan memfokuskan pada pemasangan dan kimpalan bahan ke...
See Details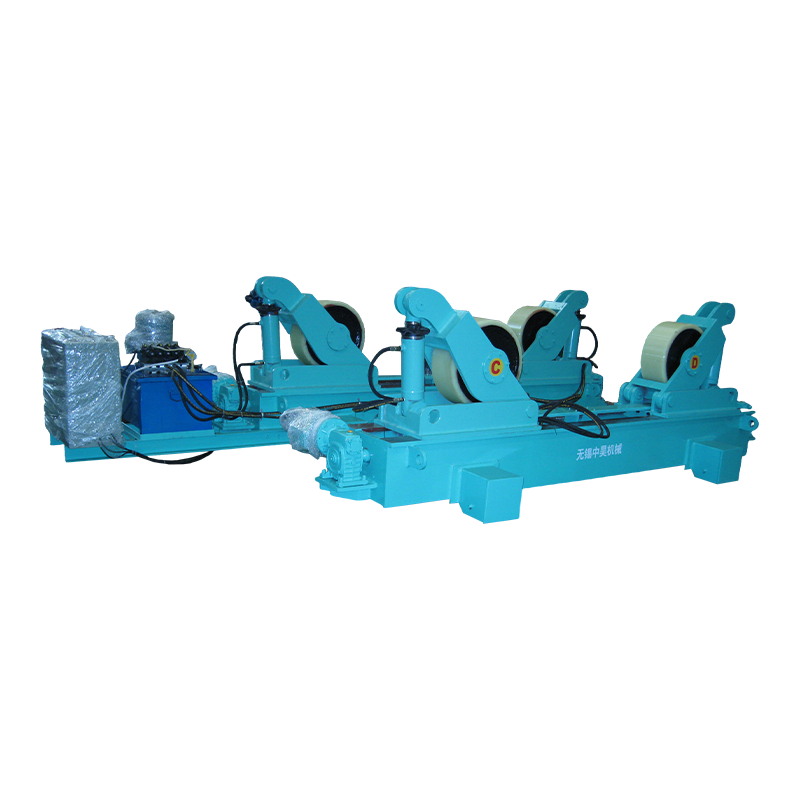
Pemutar kimpalan muat 80t dengan pergerakan orbit manual adalah peralatan khas untuk mengimpal bahan kerja sederhana dan berat. Ia boleh membawa 80...
See Details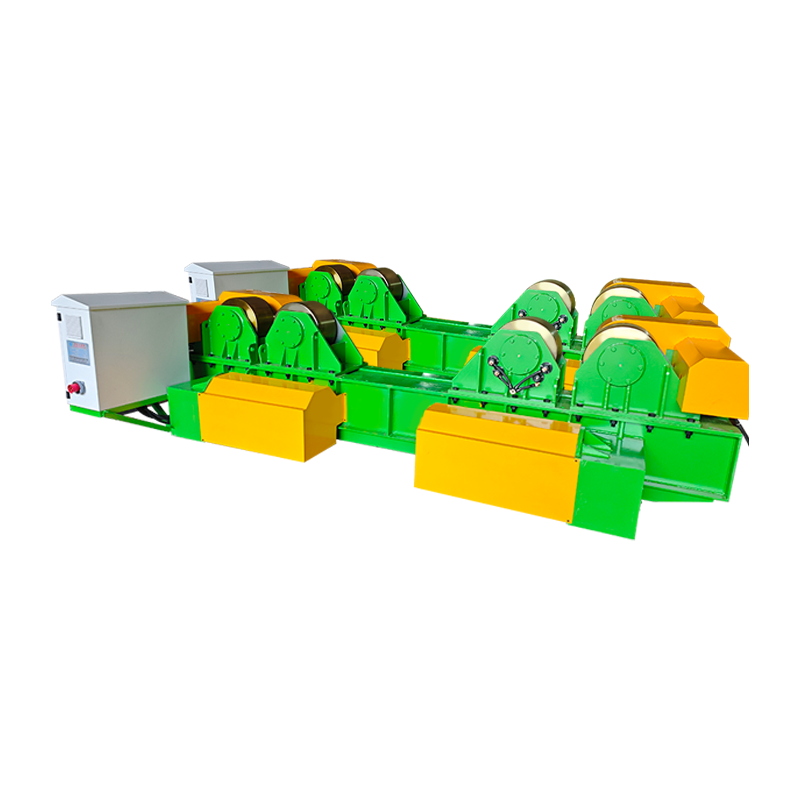
Pemutar kimpalan muat 40t dengan pergerakan orbit manual angkat hidraulik ialah peralatan tambahan kimpalan bersaiz sederhana dengan kapasiti beban...
See DetailsHak Cipta 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Hak Cipta Terpelihara Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com